La mascotte 3D.
L’audit et sa mise en œuvre.
S’asseoir et quitter une chaise — V2.10
Les deux gestes utilisent une vraie chaise avec dossier et accoudoirs. S’asseoir dure 5 secondes ; se relever et quitter la chaise dure 6 secondes. Les clips restent en lecture unique par défaut et maintiennent leur pose finale.
La mascotte vérifie derrière elle, lève les mains, recule par petits pas puis prend appui avant de s’asseoir. Pour se relever, elle se penche d’abord en avant, pousse sur ses appuis, dégage les mains et avance. La chaise reste à sa place.
Contrôles du modèle livré
| Contrôle | Résultat |
|---|---|
| Chaise et personnage | Deux cycles complets à 60 Hz, soit 662 instants ; aucune pénétration supérieure à 0,006 unité détectée par le contrôle des maillages échantillonnés. |
| Pieds | Aucune traversée du sol, aucun instant sans pied en appui, aucune semelle inclinée ni glissement d’un pied considéré comme posé. |
| Bassin et mains | Contacts positifs avec le dessus de l’assise et des accoudoirs, y compris pendant la préparation du lever. |
| Bras | Vérification des 63 clips à 60 Hz : orientation des paumes, rotation des avant-bras, flexion des poignets, plan des coudes et continuité entre les clés. |
| Raccords | Aucun écart entre la fin de l’assise et le début du lever ; aucun écart entre les positions debout du cycle. Pose finale maintenue. |
| Restaurant | Chaise présente avec les options par défaut ; emplacement stable dans une scène déplacée, tournée et mise à l’échelle ; retrait lors du changement d’attitude ou de l’annulation. |
| Conservation | 61 autres clips identiques ; géométrie de la mascotte, mains, poids de déformation et matériaux inchangés. |
| Intégration | 14 tests d’interface et 21 tests de scène et de navigation réussis. Les dernières évolutions du marché, du studio et de la réserve sont conservées. |
Revue visuelle et limites
Les vidéos montrent les cycles complets à 24 images/seconde, depuis le GLB exporté et réimporté dans Blender, avec la chaise livrée. Les planches présentent cinq instants sous trois angles. Les vignettes du studio ont été remplacées.
Les contrôles Three.js vérifient le modèle, les animations, les accessoires et les raccords sans rendu WebGL. Une comparaison des positions et dimensions de tous les accessoires entre Blender et Three.js complète les tests de contact. Les images proviennent de Blender ; elles ne constituent pas une capture du navigateur.
Ces vérifications associent examen visuel, surfaces de contact et échantillonnage des maillages. Elles ne constituent pas une simulation physique exhaustive.
S’asseoir puis quitter la chaise
Le cycle complet du modèle livré, vu de profil. La chaise reste fixe pendant les deux mouvements.
S’asseoir
Examiner ce mouvement dans le studio

Se relever
Examiner ce mouvement dans le studio

Audit — s’asseoir et quitter une chaise
L’assise au sol des versions précédentes était une mauvaise transposition de l’usage demandé. Les deux gestes sont remplacés par des mouvements autour d’une chaise fixe, adaptée au bassin large, aux jambes courtes et aux chaussures volumineuses de Pegolotti.
| Point | Correction |
|---|---|
| Mobilier | Chaise basse avec dossier et accoudoirs ; assise dégagée devant les articulations et les chaussures. |
| Approche | Regard vers l’arrière, mains levées devant les accoudoirs, petits pas en arrière. |
| Descente | Pieds ancrés au sol ; bassin qui recule et descend ; mains posées sur les accoudoirs avant de s’asseoir. |
| Position assise | Contact réel avec le dessus du siège ; paumes tournées vers les accoudoirs ; pouces dégagés. |
| Lever | Inclinaison vers l’avant avec le bassin encore soutenu, puis extension des jambes et transfert vers les pieds. |
| Sortie | Mains levées au-dessus des accoudoirs, pas en avant et retour à une position debout stable. |
| Enchaînements | Positions assises et debout identiques aux jonctions des deux clips ; pose finale maintenue. |
| Restaurant | La chaise accompagne obligatoirement ces deux attitudes, même avec les options d’affichage par défaut. |
Défauts trouvés pendant la recette
Les premières ébauches avec chaise ont été rejetées : manches traversant les accoudoirs, jambes traversant l’avant du siège, bassin entrant dans le siège pendant l’inclinaison, rotation trop rapide des avant-bras et bref déplacement d’une semelle encore près du sol. Un contrôle plus strict a aussi révélé les extrémités des pouces entrant légèrement dans un accoudoir. Les corrections portent sur les trajectoires, les appuis, l’articulation des pouces et le dégagement réel du mobilier.
Les tests de contact vérifient la présence d’un appui sur les surfaces supérieures. La simple absence de collision ne suffit pas à valider une main flottante ou un bassin suspendu.
Audits antérieurs — les anciennes assises au sol sont remplacées
Orientation des bras — V2.9
Le défaut d’Inquiétude était réel : les deux mains se retournaient autour des avant-bras. Les contrôles précédents vérifiaient les angles de flexion et les collisions, mais pas suffisamment cette rotation axiale ni le sens des pouces. Cette vérification a été ajoutée et appliquée aux 63 cycles.
Les huit corrections
| Attitude | Modification | Rotation axiale maximale avant / après |
|---|---|---|
| Inquiétude | Paumes face à face, pouces au-dessus des poings, coudes abaissés. | 179.8° / 52.4° |
| Explication | Paume ouverte légèrement inclinée, coude sous la main. | 160.2° / 93.7° |
| Invitation | Geste de rapprochement conservé, supination réduite. | 149.4° / 96.7° |
| Question | Deux paumes levées sans torsion forcée des avant-bras. | 144.7° / 109.6° |
| Comparaison | Deux produits tenus avec des paumes moins retournées ; prises et accessoires conservés. | 154.8° / 105.8° |
| Pointer en bas | Index vers le bas, paume vers le corps, pouce vers l’avant. | 157.7° / 52.4° |
| S’asseoir | Paumes vers les cuisses ; bassin en appui sur le sol à la fin. | 158.6° / 52.4° |
| Se relever | Départ avec le bassin au sol, mains détendues et pouces vers l’avant. | 158.6° / 52.4° |
Ce qui a été vérifié
| Contrôle | Périmètre et résultat |
|---|---|
| Orientation des bras | 63 clips, 18 093 instants à 60 Hz, deux bras ; aucun dépassement du seuil de revue axiale. |
| Test sur l’ancienne version | Les huit attitudes corrigées sont rejetées ; Inquiétude atteint presque 180° et présente les pouces vers le bas. |
| Sens des gestes | Paumes et pouces vérifiés explicitement pour l’inquiétude, les présentations, le geste rassurant, le pointage bas et les poses assises. |
| Flexion et continuité | 63 clips : angles du poignet, plan du coude et rotations entre échantillons conformes aux seuils du contrôle. |
| Bras contre le corps | 63 clips à 60 Hz ; aucune pénétration supérieure à 0,015 unité détectée dans les sommets échantillonnés. |
| Accessoires et appuis | Huit cycles modifiés revérifiés à 30 Hz : pas de collision ou de défaut d’appui signalé. |
| Position assise | Écart bassin / sol ramené de 0,0928 à 0,0028 unité ; contrôle indépendant à 60 Hz. |
| Caddie et scanner | Prises opposées autour des poignées, pouce du scanner vers le haut, faisceau atteignant l’étiquette. |
| Changements d’attitude | 3 969 couples et 500 sélections rapides ; une seule action active, sans mélange de bras de poses différentes. |
| Intégration restaurant | 20 tests de navigation et scènes, 14 tests d’interface, 11 tests des commandes et étiquettes ; cinq virages avec contrôle des semelles. |
| Conservation | Géométrie, mains et matériaux identiques ; 55 clips conservés exactement. |
Rendus et portée de la vérification
La revue visuelle comprend trois instants sous trois angles pour chacune des 63 attitudes, des gros plans avant/après d’Inquiétude et les cycles complets à 12 images/seconde des huit attitudes corrigées. Les images sont rendues à partir du GLB exporté et réimporté, avec les accessoires effectivement utilisés.
Le navigateur de contrôle ne dispose pas de WebGL exploitable dans cet environnement. Les rendus visuels proviennent donc de Blender ; Three.js vérifie les animations, les transformations des accessoires, les prises et les changements de pose sans rendu GPU. La comparaison Blender / Three.js couvre 6 410 ensembles de limites géométriques, avec un écart maximal inférieur à 0,000002 unité.
Le seuil de 125° sert à signaler une rotation axiale suspecte sur ce personnage stylisé ; ce n’est pas une norme anatomique humaine. Les prises basses restent proches de 120° pendant l’approche, avec les pouces vers le haut et les paumes face au produit. Les tests échantillonnés et les planches ne constituent pas une simulation physique exhaustive ni une preuve d’absence de tout contact à toute précision.
Inquiétude : avant et après
Les mêmes vues du fichier 3D livré : les paumes se font face et les pouces restent au-dessus des poings.

Les huit gestes corrigés
Cycles complets rendus depuis le modèle exporté, à vitesse réelle. Les planches montrent aussi les profils.


Audit du catalogue — 63 attitudes
Mesure de rotation axiale sur le cycle complet. Les contrôles numériques couvrent aussi les phases d’entrée et de sortie, au-delà des trois instants présentés dans les planches.
| Attitude | Maximum mesuré | Décision |
|---|---|---|
| Repos | 52.4° | Conservée ; pas de correction supplémentaire retenue lors de cette revue. |
| Attention | 52.4° | Conservée ; pas de correction supplémentaire retenue lors de cette revue. |
| Écoute | 58.6° | Conservée ; pas de correction supplémentaire retenue lors de cette revue. |
| Réflexion | 97.5° | Conservée ; pas de correction supplémentaire retenue lors de cette revue. |
| Compris | 52.4° | Conservée ; pas de correction supplémentaire retenue lors de cette revue. |
| Somnolence | 52.4° | Conservée ; pas de correction supplémentaire retenue lors de cette revue. |
| Salut | 52.4° | Conservée ; pas de correction supplémentaire retenue lors de cette revue. |
| Au revoir | 52.4° | Conservée ; pas de correction supplémentaire retenue lors de cette revue. |
| Explication | 93.7° | Paume ouverte légèrement inclinée, coude sous la main. |
| Invitation | 96.7° | Geste de rapprochement conservé, supination réduite. |
| Question | 109.6° | Deux paumes levées sans torsion forcée des avant-bras. |
| Remerciement | 72.1° | Conservée ; pas de correction supplémentaire retenue lors de cette revue. |
| Pointer à gauche | 52.4° | Conservée ; pas de correction supplémentaire retenue lors de cette revue. |
| Pointer à droite | 52.4° | Conservée ; pas de correction supplémentaire retenue lors de cette revue. |
| Pointer en haut | 52.4° | Conservée ; pas de correction supplémentaire retenue lors de cette revue. |
| Pointer en bas | 52.4° | Index vers le bas, paume vers le corps, pouce vers l’avant. |
| Approbation | 59.1° | Conservée ; pas de correction supplémentaire retenue lors de cette revue. |
| Refus | 52.4° | Conservée ; pas de correction supplémentaire retenue lors de cette revue. |
| Joie | 52.4° | Conservée ; pas de correction supplémentaire retenue lors de cette revue. |
| Surprise | 52.4° | Conservée ; pas de correction supplémentaire retenue lors de cette revue. |
| Fierté | 102.6° | Conservée ; pas de correction supplémentaire retenue lors de cette revue. |
| Déception | 52.4° | Conservée ; pas de correction supplémentaire retenue lors de cette revue. |
| Inquiétude | 52.4° | Paumes face à face, pouces au-dessus des poings, coudes abaissés. |
| Rassurer | 52.4° | Conservée ; pas de correction supplémentaire retenue lors de cette revue. |
| Marche | 52.4° | Conservée ; pas de correction supplémentaire retenue lors de cette revue. |
| Course | 52.4° | Conservée ; pas de correction supplémentaire retenue lors de cette revue. |
| Saut | 52.4° | Conservée ; pas de correction supplémentaire retenue lors de cette revue. |
| Demi-tour | 52.4° | Conservée ; pas de correction supplémentaire retenue lors de cette revue. |
| S’asseoir | 52.4° | Paumes vers les cuisses ; bassin en appui sur le sol à la fin. |
| Se relever | 52.4° | Départ avec le bassin au sol, mains détendues et pouces vers l’avant. |
| Recherche | 103.5° | Conservée ; pas de correction supplémentaire retenue lors de cette revue. |
| Comparaison | 105.8° | Deux produits tenus avec des paumes moins retournées ; prises et accessoires conservés. |
| Calcul | 52.4° | Conservée ; pas de correction supplémentaire retenue lors de cette revue. |
| Validation | 52.4° | Conservée ; pas de correction supplémentaire retenue lors de cette revue. |
| Porter un colis | 51.4° | Conservée ; pas de correction supplémentaire retenue lors de cette revue. |
| Déposer un colis | 51.5° | Conservée ; pas de correction supplémentaire retenue lors de cette revue. |
| Prendre au rayon bas | 120.1° | Conservée ; pas de correction supplémentaire retenue lors de cette revue. |
| Reposer au rayon bas | 94.4° | Conservée ; pas de correction supplémentaire retenue lors de cette revue. |
| Prendre au rayon central | 101.0° | Conservée ; pas de correction supplémentaire retenue lors de cette revue. |
| Reposer au rayon central | 94.4° | Conservée ; pas de correction supplémentaire retenue lors de cette revue. |
| Prendre au rayon haut | 101.1° | Conservée ; pas de correction supplémentaire retenue lors de cette revue. |
| Reposer au rayon haut | 101.1° | Conservée ; pas de correction supplémentaire retenue lors de cette revue. |
| Charger le caddie | 94.4° | Conservée ; pas de correction supplémentaire retenue lors de cette revue. |
| Reprendre dans le caddie | 120.0° | Conservée ; pas de correction supplémentaire retenue lors de cette revue. |
| Saisir la poignée | 52.4° | Conservée ; pas de correction supplémentaire retenue lors de cette revue. |
| Pousser le caddie | 41.8° | Conservée ; pas de correction supplémentaire retenue lors de cette revue. |
| Reculer avec le caddie | 41.8° | Conservée ; pas de correction supplémentaire retenue lors de cette revue. |
| Tourner à gauche | 41.8° | Conservée ; pas de correction supplémentaire retenue lors de cette revue. |
| Tourner à droite | 41.8° | Conservée ; pas de correction supplémentaire retenue lors de cette revue. |
| Garer le caddie | 52.4° | Conservée ; pas de correction supplémentaire retenue lors de cette revue. |
| Ouvrir le compartiment | 52.4° | Conservée ; pas de correction supplémentaire retenue lors de cette revue. |
| Fermer le compartiment | 52.4° | Conservée ; pas de correction supplémentaire retenue lors de cette revue. |
| Charger le camion | 94.4° | Conservée ; pas de correction supplémentaire retenue lors de cette revue. |
| Décharger le camion | 95.8° | Conservée ; pas de correction supplémentaire retenue lors de cette revue. |
| Examiner le produit | 79.8° | Conservée ; pas de correction supplémentaire retenue lors de cette revue. |
| Scanner le produit | 76.9° | Conservée ; pas de correction supplémentaire retenue lors de cette revue. |
| Recevoir un colis | 99.7° | Conservée ; pas de correction supplémentaire retenue lors de cette revue. |
| Remettre un colis | 94.4° | Conservée ; pas de correction supplémentaire retenue lors de cette revue. |
| Signer la réception | 52.4° | Conservée ; pas de correction supplémentaire retenue lors de cette revue. |
| Travailler au clavier | 52.4° | Conservée ; pas de correction supplémentaire retenue lors de cette revue. |
| Du rayon au caddie | 101.0° | Conservée ; pas de correction supplémentaire retenue lors de cette revue. |
| Du caddie au camion | 120.0° | Conservée ; pas de correction supplémentaire retenue lors de cette revue. |
| Du camion à la réserve | 95.8° | Conservée ; pas de correction supplémentaire retenue lors de cette revue. |
Reproduction
Les sources des gestes sont dans motions.py et work-motions.py. La géométrie reste inchangée ; la source Blender et le GLB livré sont conservés avec cette correction. audit-orientations.py déduit les axes des paumes à partir de la géométrie des doigts, sans importer les cibles du solveur. audit-seated-support.py mesure tous les sommets rigides de la coque au-dessus du sol. Les résultats négatifs de la version précédente sont conservés à côté des rapports de la version corrigée.
Après le contrôle des 63 clips, le réglage d’appui de S’asseoir / Se relever a été vérifié de nouveau. Les autres clips sont identiques entre les deux exports de travail ; leurs résultats et images restent applicables. Les rendus des deux poses assises ont été remplacés par ceux de l’export final.
Les nouveaux contrôles des magasins et du caddie M08, publiés pendant cette correction, ont été intégrés. Le studio restaurant, les données et les migrations de la dernière publication sont conservés.
Ouvrir la revue visuelle des 63 attitudes
Trois instants, sous trois angles, pour chaque attitude.


Audits précédents — images et conclusions historiques
Les prises et les gestes — V2.8
Les 63 attitudes ont été revues. Onze animations ont été retravaillées, les accessoires et leurs repères corrigés, et 29 vignettes renouvelées. Les dernières évolutions des magasins, des rayonnages et des caméras sont conservées.
Ce qui change
- Le caddie est tenu par une prise qui entoure réellement sa poignée, à l’arrêt, en marche et dans les virages.
- Le scan montre un produit étiqueté sur son support, un lecteur tenu pouce en haut, un faisceau dirigé vers le code-barres puis un voyant vert.
- La comparaison oppose deux produits visibles ; l’examen fait lire une étiquette sans faire entrer les doigts dans le carton.
- Le stylo touche le bon et laisse une signature progressive. La validation presse un bouton avec une confirmation visible ; le restaurant utilise l’approbation quand aucune console n’est présente.
Résultats mesurés
| Contrôle | Résultat |
|---|---|
| Articulations des 63 clips | 18093 instants à 60 Hz ; limites respectées |
| Collisions avec les scènes | 9078 instants à 30 Hz ; aucun dépassement des seuils dans les 63 clips |
| Appuis et virages | Aucun appui glissant ou pied sans support signalé par le contrôle ; cinq virages de navigation testés avec le modèle réel |
| Prises du caddie | Paume et doigts en opposition ; écart maximal mesuré au contact : 0.000763 unité |
| Scan | 67 instants de faisceau vérifiés à 60 Hz ; tous visent l’étiquette ; pouce vers le haut |
| Accessoires Blender / Three.js | 6410 comparaisons, 441 scènes ; écart maximal 0.00000100 unité |
| Contacts des colis | 29 scènes de travail contrôlées ; prise et continuité des transferts conformes |
| Signature | Écart pointe / document inférieur à 0,002 unité pendant le tracé ; trace issue de la pointe exportée |
| Changement d’attitude | 3 969 couples, 11 907 changements et 500 sélections rapides vérifiés |
| Conservation | Géométrie, mains et matériaux identiques ; 52 clips identiques à la V2.7 |
| Intégration restaurant | 18 tests de navigation et scènes, 14 tests d’interface et 9 tests de disposition réussis |
Les tests de pénétration de scène utilisent un seuil de 0,015 unité du modèle ; ils complètent les tests positifs de prise et ne prouvent pas l’absence de tout contact submillimétrique. La pointe de stylo a son propre seuil plus fin. Les colis de démonstration ne déclenchent aucune commande réelle.
Les onze clips modifiés ont été contrôlés contre le torse et la tête à 60 Hz. Le dernier ajustement d’« Examiner le produit » a été rééchantillonné ; les 62 autres clips sont strictement identiques au fichier du contrôle précédent, preuve conservée avec les rapports.
Vérification visuelle
Les 52 clips conservés ont été revus sur 260 images de contrôle. Les onze clips retravaillés disposent de cinq étapes sous deux angles, en couleur. Les trois vidéos ci-dessous montrent leurs cycles complets, sans accélération. Les sources et résultats sont conservés avec le projet.
Le navigateur disponible pour le contrôle ne fournissait pas de contexte WebGL. Les images proviennent donc du GLB réimporté dans Blender ; les positions et la visibilité des accessoires sont comparées au moteur Three.js du site. Le rendu GPU du navigateur, notamment ses éclairages, n’a pas été vérifié ici.
Les gestes en mouvement
Cycles complets des fichiers livrés, rendus dans Blender à vitesse réelle.
Les onze cycles retravaillés


Pegolotti — audit des prises et des gestes V2.8
Le signalement était fondé : la proximité des mains avec un accessoire ne garantissait pas une prise crédible. L’ancienne vérification par boîte englobante laissait passer des doigts placés du même côté de la barre. Le scanner cumulait une mauvaise orientation du poignet et une action sans cible lisible.
Causes corrigées
- Les coordonnées des accessoires exportés en glTF étaient converties en Y vertical, puis attachées directement à des os dont le repère local est conservé. La rotation de conversion est maintenant annulée au bon endroit. Les deux contrôleurs Blender et Three.js donnent les mêmes positions des maillages.
- Les six actions du caddie utilisent une prise cylindrique : paume et bouts des doigts en opposition autour de la poignée. Les supports rejoignent effectivement les côtés du panier.
- Le scanner est un lecteur en forme de pistolet, placé au-dessus du pouce. Un code-barres EAN de démonstration figure sur le carton. Le faisceau touche cette étiquette ; le voyant confirme ensuite la lecture. Cette animation n’effectue aucune transaction ni lecture réelle de stock.
- La signature possède une pointe de stylo au contact du document et une trace tirée de sa trajectoire exportée. L’outil ne traverse plus le pouce ; la sortie est ralentie pour éviter une rotation brusque du bras.
- Comparaison, examen et validation disposent d’objets ou de retours visuels correspondant à leur sens. Les validations sans console du restaurant utilisent le pouce d’approbation.
Revue de chacune des 63 attitudes
Onze clips ont été réanimés. Les clés des 52 autres sont identiques à la V2.7 ; certaines scènes reçoivent les améliorations d’accessoires. La géométrie du personnage, ses mains, ses poids et ses matériaux sont identiques.
| Attitude | Décision et résultat |
|---|---|
| Repos | Conservée après revue : Une présence discrète, avec respiration et clignements. |
| Attention | Conservée après revue : Le regard explore les alentours puis se recentre. |
| Écoute | Conservée après revue : La main en creux se tourne vers la tête, qui s’incline pour écouter. |
| Réflexion | Conservée après revue : La main rejoint le menton pendant un temps de réflexion. |
| Compris | Conservée après revue : Deux hochements de tête confirment la compréhension. |
| Somnolence | Conservée après revue : Les paupières se ferment et la tête s’affaisse doucement. |
| Salut | Conservée après revue : Une main ouverte se lève et salue. |
| Au revoir | Conservée après revue : Un salut plus ample accompagne la fin de l’échange. |
| Explication | Conservée après revue : Une paume ouverte présente une information. |
| Invitation | Conservée après revue : La main invite à poursuivre et se rapproche du personnage. |
| Question | Conservée après revue : Les deux paumes se retournent avec un haussement des épaules. |
| Remerciement | Conservée après revue : La paume tournée vers le cœur accompagne une légère inclinaison. |
| Pointer à gauche | Conservée après revue : L’index désigne la gauche de l’écran. |
| Pointer à droite | Conservée après revue : L’index désigne la droite de l’écran. |
| Pointer en haut | Conservée après revue : L’index indique une information au-dessus du personnage. |
| Pointer en bas | Conservée après revue : L’index invite à regarder ou poursuivre plus bas. |
| Approbation | Conservée après revue : Le pouce levé et le regard confirment un choix. |
| Refus | Conservée après revue : L’index levé oscille de gauche à droite pour dire non. |
| Joie | Conservée après revue : Les bras se lèvent avec un petit rebond. |
| Surprise | Conservée après revue : Le personnage se redresse vivement et ouvre les mains. |
| Fierté | Conservée après revue : Les mains aux hanches et la posture droite marquent la satisfaction. |
| Déception | Conservée après revue : Le regard descend et les épaules retombent. |
| Inquiétude | Conservée après revue : Le regard alterne et les mains se rapprochent du plastron. |
| Rassurer | Conservée après revue : Deux paumes apaisantes accompagnent un mouvement lent. |
| Marche | Conservée après revue : Une marche sur place avec balancement alterné des bras. |
| Course | Conservée après revue : Des pas rapides, des bras fléchis et un léger temps de suspension. |
| Saut | Conservée après revue : Une anticipation, une impulsion et un atterrissage amorti. |
| Demi-tour | Conservée après revue : Le personnage se retourne puis reste de dos. |
| S’asseoir | Conservée après revue : Le personnage descend au sol, pieds vers l’avant. |
| Se relever | Conservée après revue : Il repart de la position assise et retrouve son équilibre. |
| Recherche | Conservée après revue : Le buste se penche et le regard inspecte successivement les deux côtés. |
| Comparaison | Deux produits différents sur les paumes ; alternance des hauteurs et du regard. |
| Calcul | Conservée après revue : La mascotte compte sur ses doigts : un, deux, puis trois. |
| Validation | Bouton sur console, approche, pression puis coche. Approbation utilisée dans le restaurant sans console. |
| Porter un colis | Conservée après revue : La mascotte tient un colis à deux mains et avance sur place. |
| Déposer un colis | Conservée après revue : Le colis est déposé sur une petite desserte, puis les mains le relâchent. |
| Prendre au rayon bas | Conservée après revue : Les mains saisissent le colis sur le rayon puis le ramènent contre le corps. Étiquettes solidaires du colis ajoutées. |
| Reposer au rayon bas | Conservée après revue : Le colis rejoint son support avant l’ouverture et le retrait des mains. Étiquettes solidaires du colis ajoutées. |
| Prendre au rayon central | Conservée après revue : Les mains saisissent le colis sur le rayon puis le ramènent contre le corps. Étiquettes solidaires du colis ajoutées. |
| Reposer au rayon central | Conservée après revue : Le colis rejoint son support avant l’ouverture et le retrait des mains. Étiquettes solidaires du colis ajoutées. |
| Prendre au rayon haut | Conservée après revue : Les mains saisissent le colis sur le rayon puis le ramènent contre le corps. Étiquettes solidaires du colis ajoutées. |
| Reposer au rayon haut | Conservée après revue : Le colis rejoint son support avant l’ouverture et le retrait des mains. Étiquettes solidaires du colis ajoutées. |
| Charger le caddie | Conservée après revue : Le colis descend dans le panier ; les mains ne le relâchent qu’une fois posé. Étiquettes solidaires du colis ajoutées. |
| Reprendre dans le caddie | Conservée après revue : Les mains saisissent le colis dans le panier et le soulèvent. Étiquettes solidaires du colis ajoutées. |
| Saisir la poignée | Approche par-dessus, contact puis fermeture des doigts autour de la barre. |
| Pousser le caddie | Paumes et doigts de part et d’autre de la poignée pendant toute la marche. |
| Reculer avec le caddie | Même prise stable ; appuis et déplacement en marche arrière conservés. |
| Tourner à gauche | Prise maintenue dans le repère du caddie pendant le virage avec pas. |
| Tourner à droite | Prise maintenue dans le repère du caddie pendant le virage avec pas. |
| Garer le caddie | Arrêt, ouverture puis retrait des mains au-dessus de la poignée. |
| Ouvrir le compartiment | Conservée après revue : La main accompagne la poignée du volet vers le haut. |
| Fermer le compartiment | Conservée après revue : La main accompagne la poignée du volet vers le bas. |
| Charger le camion | Conservée après revue : Le colis rejoint le plancher du compartiment avant le retrait des mains. Étiquettes solidaires du colis ajoutées. |
| Décharger le camion | Conservée après revue : Le colis est saisi dans le compartiment puis ramené contre le corps. Étiquettes solidaires du colis ajoutées. |
| Examiner le produit | Étiquettes visibles ; inclinaisons limitées du produit suivi par les mains. |
| Scanner le produit | Lecteur tenu pouce en haut, produit posé, code-barres visé, faisceau puis voyant vert. |
| Recevoir un colis | Geste conservé ; comptoir de réception remplaçant le rayon. |
| Remettre un colis | Geste conservé ; comptoir de remise remplaçant le rayon. |
| Signer la réception | Stylo pincé, pointe au contact du bon, tracé synchronisé et retrait progressif en cinq secondes. |
| Travailler au clavier | Geste conservé ; lignes de texte apparaissant sur le moniteur pendant la saisie. |
| Du rayon au caddie | Conservée après revue : Prendre, reculer, tourner avec des pas d’appui, transporter et déposer le même colis. Étiquettes solidaires du colis ajoutées. |
| Du caddie au camion | Conservée après revue : Prendre, reculer, tourner avec des pas d’appui, transporter et déposer le même colis. Étiquettes solidaires du colis ajoutées. |
| Du camion à la réserve | Conservée après revue : Prendre, reculer, tourner avec des pas d’appui, transporter et déposer le même colis. Étiquettes solidaires du colis ajoutées. |
Périmètre et limites
Les contrôles utilisent les fichiers GLB réellement livrés, leurs maillages, leurs os et les contrôleurs du site. Les articulations sont échantillonnées à 60 Hz et les collisions avec la scène à 30 Hz. Cela couvre les clips disponibles et leurs accessoires prévus, pas toute disposition arbitraire de mobilier créée ultérieurement.
Les textes et décalcomanies sont des surfaces ouvertes : ils ne définissent pas un volume intérieur. Le contrôle conserve leurs sommets contre le personnage et vérifie le volume des composants fermés, après soudure des coutures d’export. Cette distinction évite de prendre tout l’espace derrière une lettre pour un solide.
Les rendus visuels viennent des GLB réimportés dans Blender. Le moteur Three.js est testé directement, avec comparaison numérique de toutes les scènes. Le navigateur de contrôle disponible n’offrait pas de contexte WebGL ; son rendu GPU n’a donc pas été vérifié ici. Les éclairages peuvent différer de Blender.
Consulter les audits antérieurs
Collisions, appuis et virages — livraison V2.7
Les 63 attitudes sont disponibles. Cette correction reprend 35 animations et les changements de direction de la navigation normale du restaurant.
Le personnage soulève le colis avant de le retirer d’un support, recule avant de tourner et s’approche de la destination avant de déposer. Les trois transferts complets durent 23 secondes. Les virages se font avec des pas alternés : la chaussure d’appui reste fixée au sol. Le caddie tourne autour de son centre, avec ses roues au sol. Les mains se dégagent des montants, poignées, paniers et plateaux.
Résultats mesurés
| Contrôle | Résultat |
|---|---|
| Scènes et accessoires | 63 attitudes, 17973 instants à 60 Hz ; aucune pénétration dépassant 0,015 unité détectée |
| Sol, chaussures et roulettes | Aucun défaut dans les appuis contrôlés ; contact au sol à 0,012 unité ; contrôle du dessous complet des chaussures, y compris lorsqu’elles basculent |
| Bras et mains contre le corps et la tête | 35 animations modifiées, 12095 instants ; aucune pénétration dépassant le seuil détectée |
| Articulations et continuité | 17973 instants ; poignet maximal 57.68° ; variation maximale 7.32° par instant |
| Prises et déposes | 27 actions contrôlées sur le colis réel ; trajectoires continues |
| Outils | Contact du stylo avec le document, des doigts avec le clavier, et de la main avec la poignée du camion contrôlé sur les triangles des accessoires |
| Changements d’attitude | 11907 vérifications et 500 sélections rapides ; pas de résidu d’une pose précédente |
| Navigation du restaurant | Cinq angles de virage mesurés sur les semelles du vrai modèle Three.js, avec le mixer actif ; annulation et parcours en magasin vérifiés |
| Fidélité du modèle | Géométrie, matériaux, pondérations et mains conservés ; les 28 autres clips sont identiques |
Les limites ne sont pas augmentées pour faire passer les contrôles. Les seules prises exclues du contrôle de pénétration des accessoires concernent le stylo et le lecteur dans la main qui les tient. Le contrôle des contacts positifs complète cette exclusion.
Relecture visuelle
Les planches présentent les 35 clips modifiés de profil et en trois quarts. Les huit anciens mouvements, les deux gestes sur le rayon bas et les trois parcours sont représentés à neuf moments ; les autres gestes de travail au début, au milieu et à la fin. Trois vidéos montrent en continu le demi-tour, le virage du caddie et le transfert du camion à la réserve. Les rendus proviennent du GLB livré, avec ses accessoires.
Le navigateur de contrôle dispose d’un moteur WebGL désactivé. La recette visuelle repose sur Blender ; les contrôles du lecteur, des transitions et de la navigation utilisent Three.js sans rendu GPU. Il ne s’agit donc pas d’une validation visuelle sur le navigateur de l’utilisateur.
La navigation express conserve son déplacement condensé et son délai court. Les contrôles de semelles ancrées concernent les virages normaux et les nouveaux parcours animés. Les actions de manutention restent des représentations : elles ne créent aucune commande et ne modifient pas les achats enregistrés.
Collisions et déplacements — audit V2.7
Les captures et la relecture de la V2.6 révèlent une limite des contrôles précédents : les bras étaient vérifiés contre le corps, mais les accessoires n’étaient pas inclus dans ce contrôle. Le test de poignée ne mesurait que la proximité de sa boîte englobante. Ces résultats ne permettaient pas de conclure à l’absence de collisions dans une scène complète.
Défauts reproduits
| Zone | Défaut mesuré dans la version précédente | Correction |
|---|---|---|
| Rayons | Les mains traversent les montants ; le colis peut traverser une tablette en quittant un niveau haut | Montants écartés ; approche des mains par le haut ; soulèvement avant retrait |
| Caddie | Doigts dans les supports de poignée ; mains et colis traversant les bords du panier | Supports déplacés hors des mains ; poignée recalée ; panier accessible et dépose verticale |
| Camion | Colis dans le plateau au début d’un chargement ; torse traversant le plateau pendant un virage | Position de transport plus haute ; recul avant rotation ; couloir de passage dégagé |
| Demi-tour | Les chaussures glissent pendant la rotation globale | Petits pas alternés, avec une chaussure ancrée dans le monde pendant le déplacement de l’autre |
| Virages du caddie | Le personnage et le caddie pivotent autour du personnage ; roues sans roulement cohérent | Manœuvre autour du centre du caddie ; pas d’appui et orientation des roulettes |
| Clavier et réception | Doigts ou stylo sous le plateau ; entrée et sortie des mains coupant le bureau | Approche relevée puis descente vers la zone de travail |
Le nouveau contrôle reproduit les collisions sur 25 des 27 actions de travail de la V2.6 et le glissement du demi-tour. environment-before.json conserve les observations par pièce et par instant, y compris les échecs.
Périmètre des corrections
Les 63 attitudes restent disponibles. Les 27 actions de travail sont revues, ainsi que les appuis de huit attitudes de déplacement ou de saut. La géométrie et les mains de la mascotte restent conservées.
Les trois parcours complets durent désormais 23 secondes : prise, dégagement du support, virage, transport, remise en face du support, approche et dépose. Les virages avec caddie prennent le temps nécessaire aux pas d’appui. La navigation du restaurant peut toujours interrompre la représentation sans modifier les achats enregistrés.
La navigation normale du restaurant utilise également des virages avec appuis. Son contrôleur intervient après le mélangeur d’animations, pour que la marche n’écrase pas la pose des jambes. Le personnage est recalé sur le niveau réel du sol des magasins. Le fonctionnement condensé du mode express est conservé.
Méthode de vérification
Le contrôle de scène réimporte les deux GLB livrés, anime les accessoires avec le même contrat que le studio, puis vérifie les maillages dans les deux sens : sommets du personnage dans les accessoires et sommets des accessoires dans le personnage. Il inclut le colis, les chaussures et les croisements entre les deux chaussures. La tolérance de pénétration reste de 0,015 unité ; le contact au sol est vérifié à 0,012 unité.
Les prises légitimes du lecteur et du stylo dans la main droite sont identifiées explicitement. Aucun plateau, montant, panier ou camion n’est exclu du contrôle. Les contrôles des articulations, de continuité des clips, des contacts mains/colis et des accessoires au changement d’attitude complètent cette vérification.
Le navigateur de contrôle a refusé la création d’un contexte WebGL : son moteur 3D est désactivé. Les observations visuelles de la mascotte reposent donc sur des rendus Blender des GLB, et les interactions de lecture sur les calculs Three.js. La recette distingue ces observations d’une validation visuelle dans le navigateur de l’utilisateur.
Les mouvements corrigés en vidéo
Rendus du modèle livré, sans accélération.
Revue des 35 cycles corrigés
Historique — premières actions de travail V2.6
Actions du restaurant — livraison V2.6
La bibliothèque contient 63 animations : les 36 attitudes précédentes, 24 gestes de travail supplémentaires et 3 parcours complets. Chaque nouvelle action se joue séparément dans le studio, avec ses accessoires en 3D et une commande de lecture image par image.
Ce qui a été créé
- Rayon : saisir et reposer un colis à trois hauteurs accessibles.
- Caddie : déposer, reprendre, saisir la poignée, pousser, reculer, tourner dans les deux sens et relâcher la poignée après stationnement.
- Camion : ouvrir et fermer le compartiment, charger et décharger un colis.
- Préparation : examiner, scanner, recevoir et remettre un colis ; signer une réception et travailler au clavier.
- Parcours de 12 secondes : rayon → caddie, caddie → camion et camion → réserve. Le même colis reste visible pendant la prise, les rotations, le transport et la dépose.
Les supports, le caddie, le camion, le lecteur, le stylo et le bureau sont des objets 3D éditables. Les mains suivent le colis ; la poignée suit les rotations du caddie. Les prises basses abaissent le buste sans plier excessivement les poignets. Le retrait des bras après une dépose basse ou haute a été ralenti.
Intégration dans le jeu
Le restaurant charge maintenant le même modèle que le studio. Ajouter une référence lance le parcours rayon → caddie au poste de préparation, près de la travée sélectionnée. Le colis déposé et son support restent visibles à la fin. Les magasins extensibles, les favoris, les caddies par fournisseur et le studio d’aménagement des autres interventions sont conservés.
Les données du caddie sont enregistrées sans attendre l’animation. Une nouvelle navigation interrompt immédiatement le geste. Le réglage système de réduction des mouvements affiche directement le résultat. Les commandes, stocks et réceptions gardent leurs opérations métier explicites.
Les autres nouvelles actions sont disponibles dans le studio et le contrôleur d’animation pour leur branchement aux étapes correspondantes du jeu. Les parcours camion et réserve ne déclenchent pas automatiquement une expédition ou une réception réelle.
Contrôles effectués
- Lecture du GLB final avec Three.js : 63 clips, 37 articulations, aucune valeur non finie.
- Comparaison avec la V2.5 : les 36 clips précédents, sommets, poids et matériaux sont identiques.
- Articulations à 60 Hz sur les 63 clips : poignets sous 60°, erreur du plan de coude sous 20°, variation de rotation sous 8° par échantillon.
- Sur les 27 nouveautés, contrôle de pénétration bras/corps à 60 Hz et contacts mains/colis sur les phases de prise. Les tolérances précédentes sont conservées : 0,015 unité pour la pénétration et 0,025 pour la proximité de prise.
- Contrôle de la continuité du colis, de son immobilité avant la saisie et après la dépose ; contrôle du contact à la poignée du caddie pendant ses rotations.
- 11 907 vérifications de changement de clip et 500 sélections rapides ; annulation d’une action en cours et parcours avec mouvement de racine.
- 12 contrôles du monde fournisseur après intégration : vrais modules GLB, magasins extensibles, navigation, favoris, caddies par adresse et annulation d’un chargement périmé.
- Planches de contrôle issues du GLB réimporté dans Blender : deux vues, trois étapes par geste et neuf étapes par parcours complet. Les 27 vignettes proviennent de ces rendus.
Limites précises
Le poste de préparation représente la référence choisie par un colis générique. Il ne retire pas une photographie du rayonnage réel. Les étagères hors de portée demandent un point de saisie adapté ou une plateforme ; la mascotte n’est ni étirée ni soulevée artificiellement pour les atteindre.
Le lecteur et le stylo sont déjà en main au départ des gestes correspondants. Le scan est une représentation visuelle, sans lecture réelle de code-barres. La signature est un geste, sans signature électronique.
Les boucles de marche avec caddie sont sur place : le contrôleur du jeu doit fixer leur distance de déplacement. Les trois parcours complets comprennent leur propre déplacement.
Les collisions vérifiées portent sur les bras et le corps de la mascotte, ainsi que sur la prise du colis. Ce n’est pas une simulation physique générale de tous les objets. Les rendus proviennent de Blender ; aucun contrôle du rendu WebGL dans un navigateur n’a été effectué pendant cette intervention.
Actions de restaurant — audit et cahier des charges
Base : mascotte V2.5, branche dédiée feat/mascotte-actions-restaurant-20260909.
Constats dans /restaurant
scene.mjscharge encorepegolotti-simulation.glb, distinct de la mascotte corrigée du studio. Son mélange de clips peut également reconstituer des poses de bras non vérifiées.collect()affiche un accessoire indépendant fixé au personnage, jouePorterColispendant 0,24 à 0,95 seconde puis le masque. Aucun passage du rayon aux mains ou des mains au caddie n’est décrit.- Les rayons actuels proposent deux niveaux de présentation. Les futures dimensions de magasins doivent fournir des points de saisie, de passage et de dépose, sans imposer une longueur de bras différente.
- Les caddies regroupent déjà les achats et les quantités par fournisseur. L’animation reste une représentation de ces données et ne doit jamais retarder leur sauvegarde, bloquer la navigation ou déclencher une commande.
- Les commandes suivent brouillon, validation, transmission et réception. Charger un camion à l’écran ne signifie pas qu’un fournisseur a expédié. Réception et inventaire conservent leurs commandes métier explicites.
- Les gestes sociaux, le calcul, la comparaison, la marche et le port de colis existent déjà. Ils sont conservés et réutilisés.
Actions nouvelles
| Action | Contexte | Départ | Arrivée |
|---|---|---|---|
| Prendre au rayon bas | shelf-bas | empty | holding |
| Reposer au rayon bas | shelf-bas | holding | empty |
| Prendre au rayon central | shelf-milieu | empty | holding |
| Reposer au rayon central | shelf-milieu | holding | empty |
| Prendre au rayon haut | shelf-haut | empty | holding |
| Reposer au rayon haut | shelf-haut | holding | empty |
| Charger le caddie | cart-load | holding | empty |
| Reprendre dans le caddie | cart-load | empty | holding |
| Saisir la poignée | cart-handle | empty | cart |
| Pousser le caddie | cart-handle | cart | cart |
| Reculer avec le caddie | cart-handle | cart | cart |
| Tourner à gauche | cart-handle | cart | cart |
| Tourner à droite | cart-handle | cart | cart |
| Garer le caddie | cart-handle | cart | empty |
| Ouvrir le compartiment | truck-door | empty | empty |
| Fermer le compartiment | truck-door | empty | empty |
| Charger le camion | truck | holding | empty |
| Décharger le camion | truck | empty | holding |
| Examiner le produit | inspect | holding | holding |
| Scanner le produit | scanner | scan-ready | scan-ready |
| Recevoir un colis | handoff | empty | holding |
| Remettre un colis | handoff | holding | empty |
| Signer la réception | signature | pen-ready | pen-ready |
| Travailler au clavier | keyboard | empty | empty |
| Du rayon au caddie | sequence | empty | empty |
| Du caddie au camion | sequence | empty | empty |
| Du camion à la réserve | sequence | empty | empty |
Les états indiquent les préconditions : empty = mains libres, holding = colis tenu, cart = poignée saisie, scan-ready = colis et lecteur déjà en main, pen-ready = stylo déjà en main.
Contrats d’animation
- Une prise commence avec le colis sur son support. Les mains approchent, se ferment, puis le colis quitte le support. Une dépose inverse cette chronologie.
- Les clips conservent un colis visible et une trajectoire continue. Le suivi des mains utilise les articulations du colis ; on ne déplace pas les bras indépendamment.
- Les prises basses, centrales et hautes correspondent à des supports accessibles à cette morphologie. Un niveau situé au-delà de la portée doit être approché par une plateforme ou une adaptation du poste, jamais par étirement des bras ni déplacement flottant du personnage.
- La marche avec caddie est une boucle sur place destinée au contrôleur de déplacement. Les roues et la poignée sont synchronisées ; la navigation fixe la distance parcourue.
- Les trois parcours complets conservent le même colis du support initial au support final et démontrent la rotation puis la marche dans le sens des pieds.
- Le scan, la signature et le camion sont des gestes visuels. Aucune lecture réelle de code-barres, signature électronique ou transmission fournisseur n’est inventée.
- Le studio donne accès à chaque geste, à ses accessoires et aux cycles complets. Les actions existantes sont comparées au GLB V2.5 pour détecter toute régression.
Vérification réalisée
Relecture du GLB, contacts mains/colis, ordre prise-dépose, orientation des articulations, collisions avec le corps, continuité des pistes et des enchaînements ; rendus du fichier réimporté avec les accessoires. Contrôle du chargement du modèle partagé dans le restaurant et de l’annulation des animations lors de la navigation. Les résultats mesurés et les limites sont inscrits dans la recette.
Les 27 nouveaux cycles
Historique — sens des gestes V2.5
Gestes V2.5 — une intention plus lisible
Les 36 attitudes ont été revues. Cinq traductions ont été corrigées ; les 31 autres animations, dont le pouce levé d’Approbation et la Réflexion corrigée précédemment, sont conservées exactement.
Les cinq corrections
| Attitude | Geste retenu |
|---|---|
| Refus | Un seul index dressé oscille de gauche à droite pour dire « non ». Les autres doigts restent repliés. |
| Écoute | La main se creuse vers le côté de la tête, qui s’incline vers elle. Le pouce reste dégagé de la coque. |
| Remerciement | La paume se tourne vers le cœur, accompagnée d’une petite révérence. |
| Recherche | Le regard et le buste inspectent les deux côtés, avec la main abaissée. Cette attitude se distingue maintenant d’Écoute. |
| Calcul | La main montre successivement un, deux puis trois doigts ; le comptage est visible. |
La forme du personnage, ses matériaux et ses mains ne changent pas. Les cinq vignettes et les descriptions ont été actualisées pour correspondre aux animations.
Contrôles du fichier livré
Les contrôles portent sur le GLB exporté et réimporté, celui que charge le studio, et non seulement sur le fichier Blender de travail.
| Contrôle | Résultat |
|---|---|
| Signes visibles des cinq gestes | Index seul, vertical et oscillant ; comptage 1–2–3 ; orientations des paumes et de la tête conformes aux intentions décrites. |
| Refus, partie stable du geste | Oscillation latérale de 33,1° avec deux changements de direction mesurés ; index dressé et autres doigts repliés. |
| Comparaison avec la V2.4 | Le même contrôle retrouve les cinq anciennes incohérences et réussit sur la V2.5. |
| Articulations et intersections avec le corps | 36 cycles, 7 146 instants à 60 Hz ; aucun dépassement des limites et tolérances du contrôle existant. |
| Mains et prises des colis | Contrôles anatomiques, orientation des paumes, continuité et prises réussis. |
| Lecture des animations avec Three.js | 36 animations et 37 articulations chargées, aucun échec du contrôle. |
| Changements d’attitude | 3 888 vérifications de transition et 500 sélections rapides réussies. |
| Conservation des 31 autres clips | Durées, pistes, instants et valeurs identiques, différence maximale nulle. |
| Conservation du modèle | Positions de repos, normales, UV, couleurs, poids et articulations associés aux sommets identiques ; matériaux identiques. |
Les cycles ci-dessous proviennent du GLB réimporté dans Blender : neuf instants de face et neuf de trois quarts par attitude. Deux vidéos montrent le refus et le comptage en mouvement.
Portée de la vérification
Les mesures accompagnent la lecture visuelle d’un personnage stylisé ; elles ne garantissent pas une interprétation universelle des gestes. Le contrôle des intersections échantillonne les surfaces des bras et conserve la tolérance de 0,015 ainsi que l’exclusion du raccord d’épaule de rayon 0,17 utilisées précédemment. Il ne constitue pas une preuve d’absence de tout contact géométrique possible.
La lecture des pistes et les changements d’attitude ont été vérifiés avec Three.js. Le rendu WebGL dans un navigateur n’a pas été vérifié dans cette session ; les images et les vidéos sont des rendus Blender du fichier livré.
Les mesures reproductibles et la revue des 36 attitudes sont conservées dans docs/mascotte-v2-5/ avec les scripts sources.
Refus — cycle de face et de trois quarts

Écoute — cycle de face et de trois quarts

Remerciement — cycle de face et de trois quarts

Recherche — cycle de face et de trois quarts

Calcul — cycle de face et de trois quarts

Lire la revue des 36 attitudes
V2.5 — audit du sens des attitudes
Branche : fix/mascotte-sens-des-gestes-20260909, isolée depuis la V2.4 publiée (2cceac2).
La V2.4 avait corrigé la mécanique des articulations. Cela ne validait pas la traduction du geste : une paume d’arrêt ne correspond pas au « non » de l’index demandé. Cet audit examine les 36 attitudes et distingue les mouvements à corriger de ceux à conserver, notamment le pouce levé explicitement approuvé.
Revue des 36 attitudes
| Attitude | Décision | Motif et geste retenu |
|---|---|---|
| Repos | Conserver | Respiration et clignements discrets. |
| Attention | Conserver | Exploration légère du regard, sans geste de la main. |
| Écoute | Corriger | Paume en creux vers la tête et inclinaison du même côté ; ne plus présenter la paume comme un salut. |
| Réflexion | Conserver | Index près de la base de la tête et autre bras détendu, selon la correction précédente. |
| Compris | Conserver | Deux hochements de tête : compréhension, distincte du pouce d’approbation. |
| Somnolence | Conserver | Paupières lourdes et tête abaissée. |
| Salut | Conserver | Main ouverte et petit balancement d’accueil. |
| Au revoir | Conserver | Balancement plus ample : même famille de salutation, avec une intention de départ. |
| Explication | Conserver | Paume vers le haut qui présente une information. |
| Invitation | Conserver | Main ouverte qui revient vers soi en refermant progressivement les doigts. |
| Question | Conserver | Deux paumes vers le haut, tête inclinée et léger haussement. |
| Remerciement | Corriger | Tourner la paume vers le cœur et montrer le dos de la main, avec une petite révérence. |
| Pointer à gauche | Conserver | Index vers la gauche de l’écran. |
| Pointer à droite | Conserver | Index vers la droite de l’écran. |
| Pointer en haut | Conserver | Index vers le haut. |
| Pointer en bas | Conserver | Index vers le bas. |
| Approbation | Conserver explicitement | Pouce levé validé par Cédric ; clip inchangé. |
| Refus | Corriger | Remplacer la paume d’arrêt par un index vertical qui oscille de gauche à droite ; autres doigts repliés. |
| Joie | Conserver | Bras hauts et petit rebond : célébration. |
| Surprise | Conserver | Recul du buste, mains ouvertes plus basses que dans Joie, œil ouvert. |
| Fierté | Conserver | Mains aux hanches, poitrine et tête redressées. |
| Déception | Conserver | Regard baissé et posture qui retombe. |
| Inquiétude | Conserver | Mains rapprochées et regard instable. |
| Rassurer | Conserver | Paumes vers le bas et mouvement calme, différent d’un geste d’arrêt. |
| Marche | Conserver | Alternance des jambes et des bras ; déplacement sur place destiné au contrôleur de navigation. |
| Course | Conserver | Cadence plus rapide, bras fléchis et suspension. |
| Saut | Conserver | Préparation, impulsion et réception. |
| Demi-tour | Conserver | Rotation du personnage et maintien de dos. |
| S’asseoir | Conserver | Descente au sol et pieds vers l’avant. |
| Se relever | Conserver | Retour de la position assise à l’équilibre debout. |
| Recherche | Corriger | Inspection des deux côtés avec le buste penché et la main abaissée ; supprimer la pose qui ressemblait à Écoute. |
| Comparaison | Conserver | Paumes qui présentent alternativement deux options, regard coordonné. |
| Calcul | Corriger | Montrer réellement un, deux puis trois doigts. L’ancien index restait loin de la paume censée recevoir le comptage. |
| Validation | Conserver | Pression précise de l’index puis hochement : confirmation d’une action, distincte de l’approbation. |
| Porter un colis | Conserver | Prise à deux mains, paumes vers le colis et marche. |
| Déposer un colis | Conserver | Abaissement du colis sur la desserte, puis ouverture et retrait des mains. |
Vérification
Les cinq nouvelles attitudes sont vérifiées visuellement sur leur cycle complet. Le contrôle indépendant audit-gestures.py lit le GLB réimporté et vérifie des signes observables : index seul et oscillant pour Refus, séquence 1–2–3 pour Calcul, paume vers la tête et inclinaison concordante pour Écoute, paume vers le torse pour Remerciement, balayage du regard avec main basse pour Recherche.
Le même contrôle est exécuté sur la V2.4 pour confirmer qu’il retrouve les défauts signalés. Les contrôles mécaniques des 36 clips, des collisions, des mains et des changements d’attitude restent requis. Une comparaison des pistes conserve les 31 autres animations, dont Approbation. Les coques, les mains et les doigts ne sont pas remodelés.
Ces critères accompagnent la lecture visuelle ; ils ne prouvent pas qu’un geste stylisé sera interprété de façon identique par tous les observateurs.
Historique — articulations V2.4
V2.4 — bras et attitudes corrigés
Réflexion garde maintenant un coude cohérent, une main près de la tête et l’autre bras détendu. Le pouce levé, les pointages, les gestes avec les mains levées, la position assise, le calcul et les prises du colis ont aussi été repris. Les entrées et sorties sont plus progressives.
Résultats sur le fichier livré
| Contrôle | Résultat |
|---|---|
| Articulations | 36 cycles complets, 7 146 instants à 60 Hz. Aucun dépassement des seuils de flexion, de plan du coude et de variation des rotations. |
| Plan de flexion du coude | Écart maximal : 0,261°. Seuil du contrôle : 20°. |
| Poignets | Flexion maximale sur tous les gestes : 57,7°. Seuil du contrôle : 60°. |
| Continuité du mouvement | Variation maximale des rotations locales : 7,32° entre deux instants à 60 Hz. Seuil : 8°. |
| Collisions | 36 attitudes, 7 146 instants à 60 Hz. Aucune traversée du torse ou de la tête détectée au-delà des tolérances du contrôle. |
| Anatomie et prises | Pouces, index et mains au repos vérifiés. Les paumes restent orientées vers le colis, les pouces vers le haut ; les contacts restent dans les tolérances du contrôle. |
| Conservation du modèle | Positions des sommets, couleurs, poids et indices de liaison au squelette inchangés ; matériaux identiques. Les mains et les coques V2.3 sont conservées. |
| Lecture Three.js | 36 animations, 37 articulations ; aucune valeur de transformation invalide. |
| Changements d’attitude | 3 888 transitions et 500 sélections rapides vérifiées ; aucune pose résiduelle. |
Comparaison avec la version publiée précédemment
| Attitude | Poignet maximal avant | Après |
|---|---|---|
| Réflexion | 62,6° | 55,0° |
| Approbation | 90,8° | 33,1° |
| Refus | 65,3° | 55,0° |
| Pointer à gauche | 62,5° | 52,5° |
| Pointer à droite | 62,9° | 50,6° |
| Porter un colis | 46,2° | 36,1° |
| Déposer un colis | 71,0° | 57,7° |
La correction porte aussi sur le sens du coude et la trajectoire du bras. L’angle du poignet seul ne décrit donc pas toute l’amélioration. Le nouveau contrôle rejette la V2.3 sur 27 attitudes ; il s’agit de signaux de contrôle, pas d’un décompte de défauts visibles indépendants.
Contrôle visuel et limites
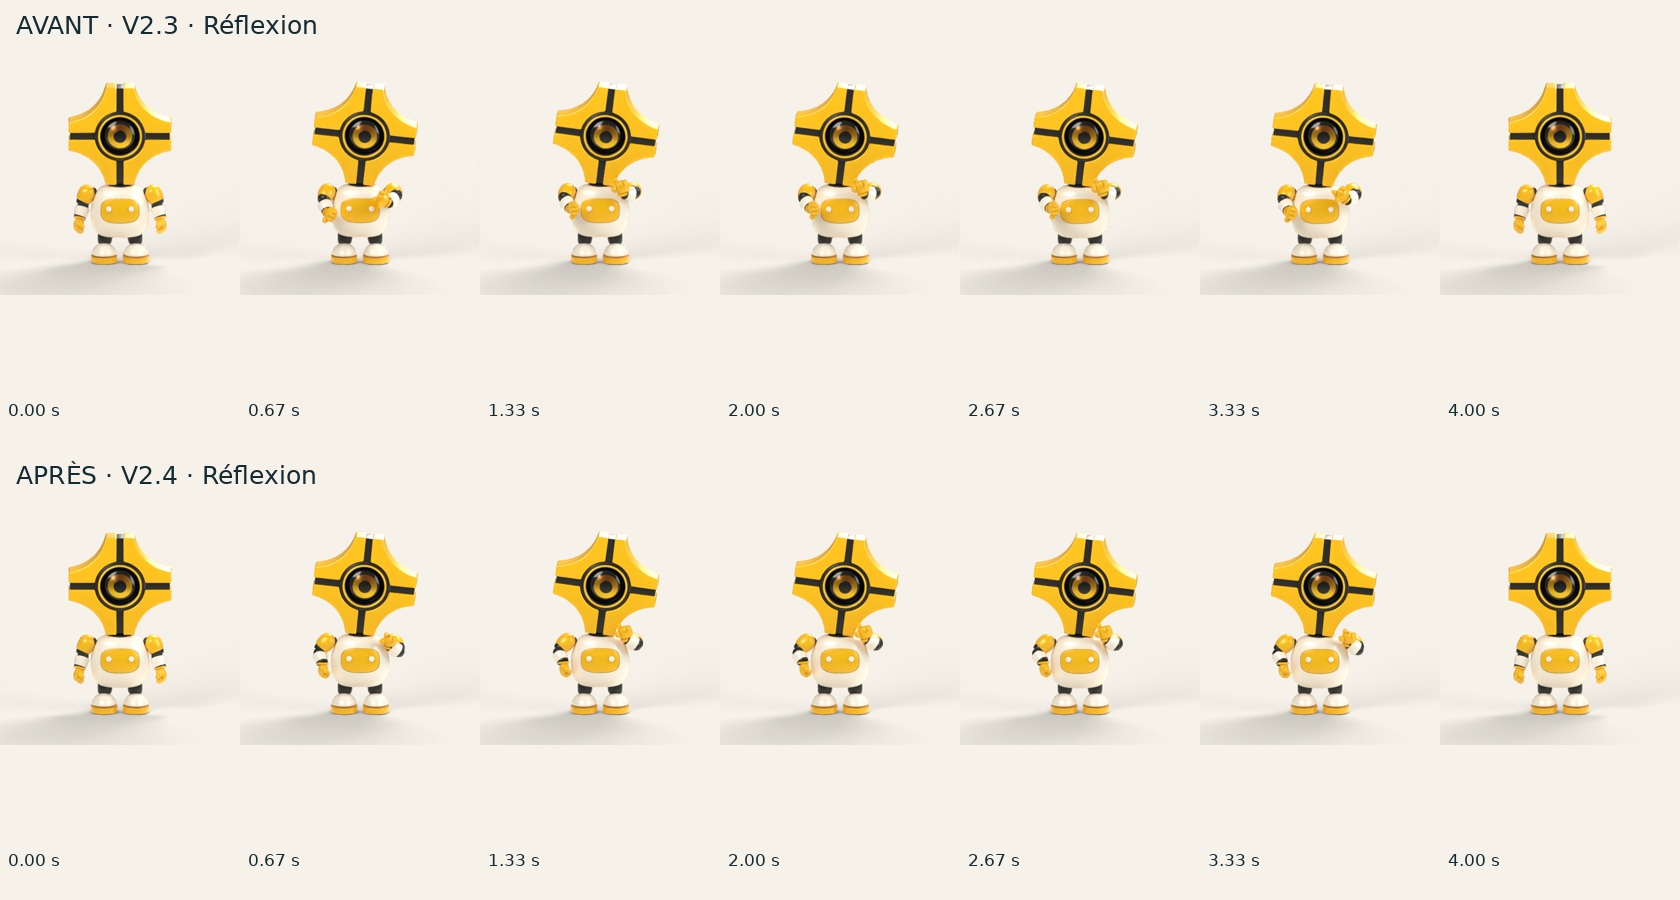
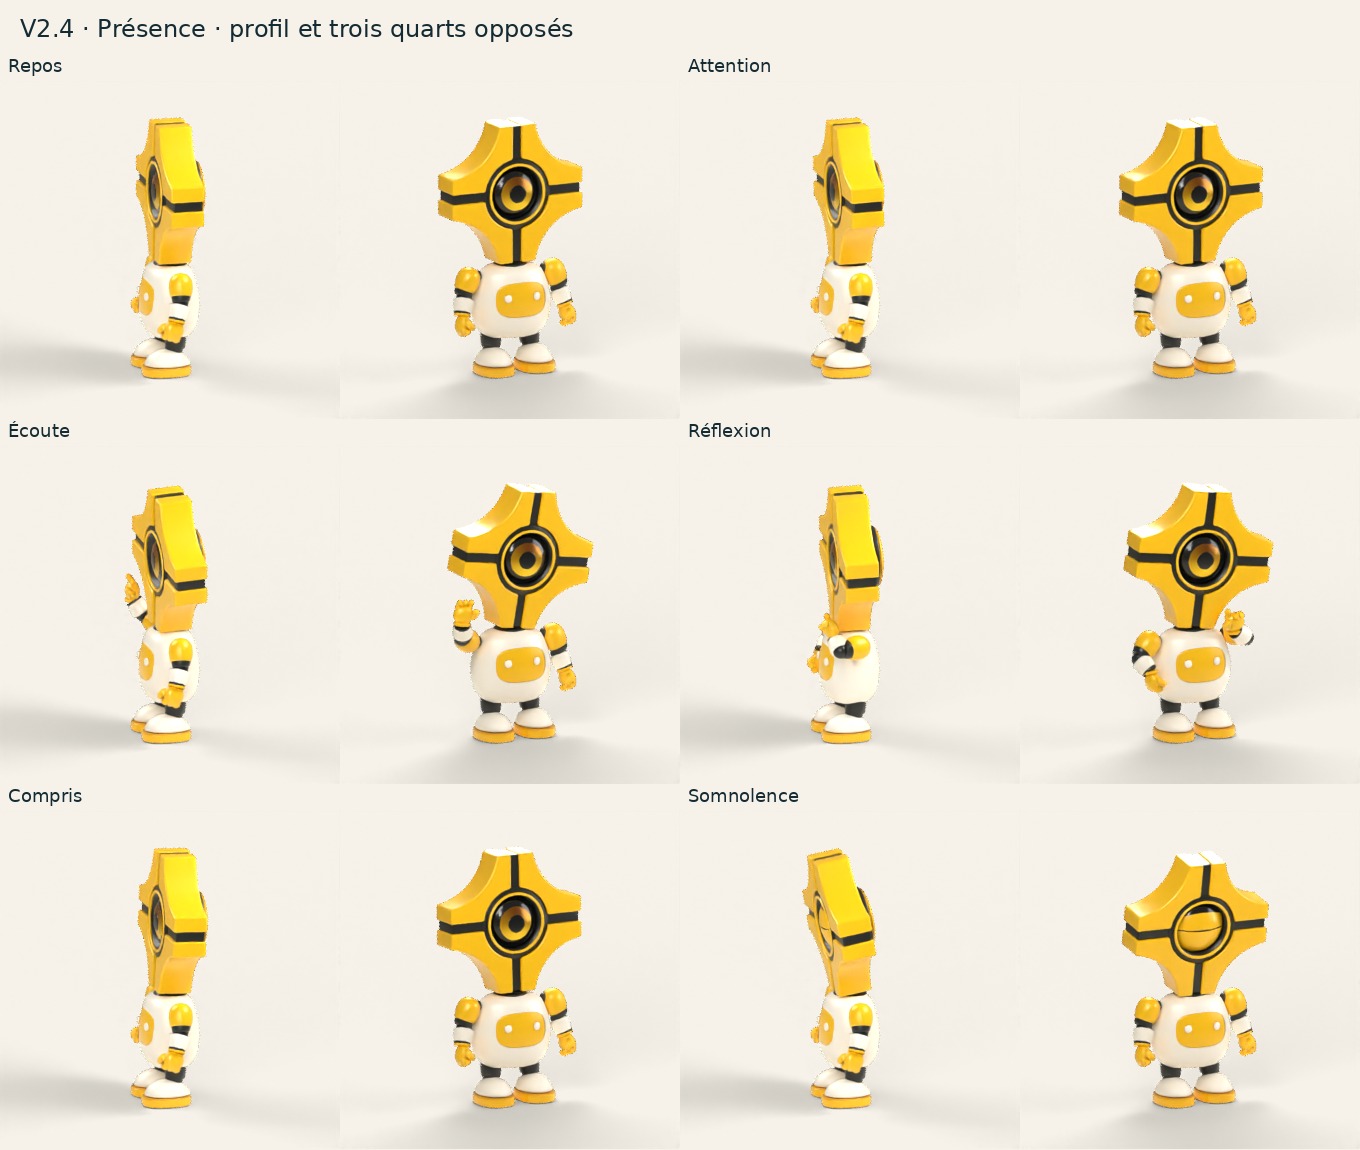
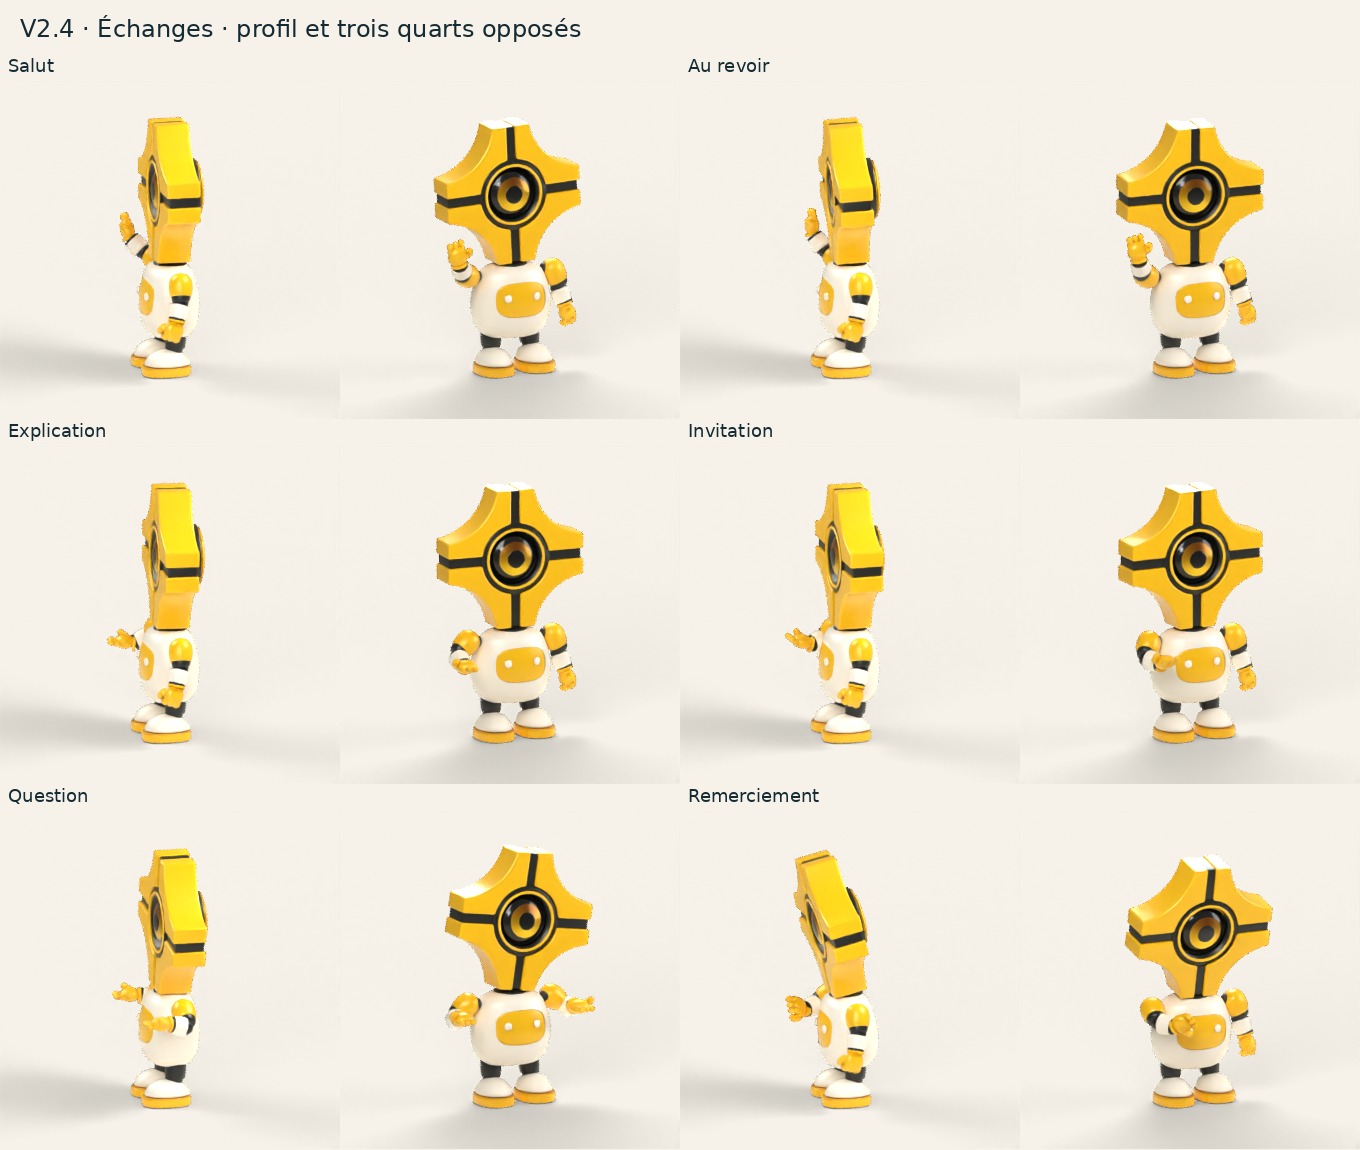
Les planches montrent sept moments de chacun des 36 cycles de face, puis une vue de profil et de trois quarts opposés. Une vidéo de quatre secondes montre le cycle de Réflexion à 24 images par seconde. Les 36 vignettes du studio correspondent aux poses corrigées.
Ces images proviennent du fichier GLB réimporté dans Blender. Les animations ont également été lues et contrôlées avec Three.js. Le rendu WebGL du navigateur n’a pas été vérifié dans cette passe ; les reflets peuvent varier avec l’éclairage du studio interactif.
Les seuils servent au contrôle de cette mascotte mécanique stylisée. Ils ne constituent pas des normes anatomiques. Le contrôle de collision échantillonne le torse et la tête à 60 Hz, avec une tolérance de 0,015 unité ; il exclut la fixation de l’épaule sur un rayon de 0,17 unité. Il ne garantit pas l’absence de tout contact possible entre toutes les pièces.
Les positions de sommets sont identiques à celles de la V2.3. Blender peut toutefois retrianguler certaines faces et arrondir légèrement les normales lors de l’enregistrement du fichier source. La morphologie des mains et les logements de l’œil et du plastron ne sont pas redessinés.
Réflexion : comparer les cycles avant et après


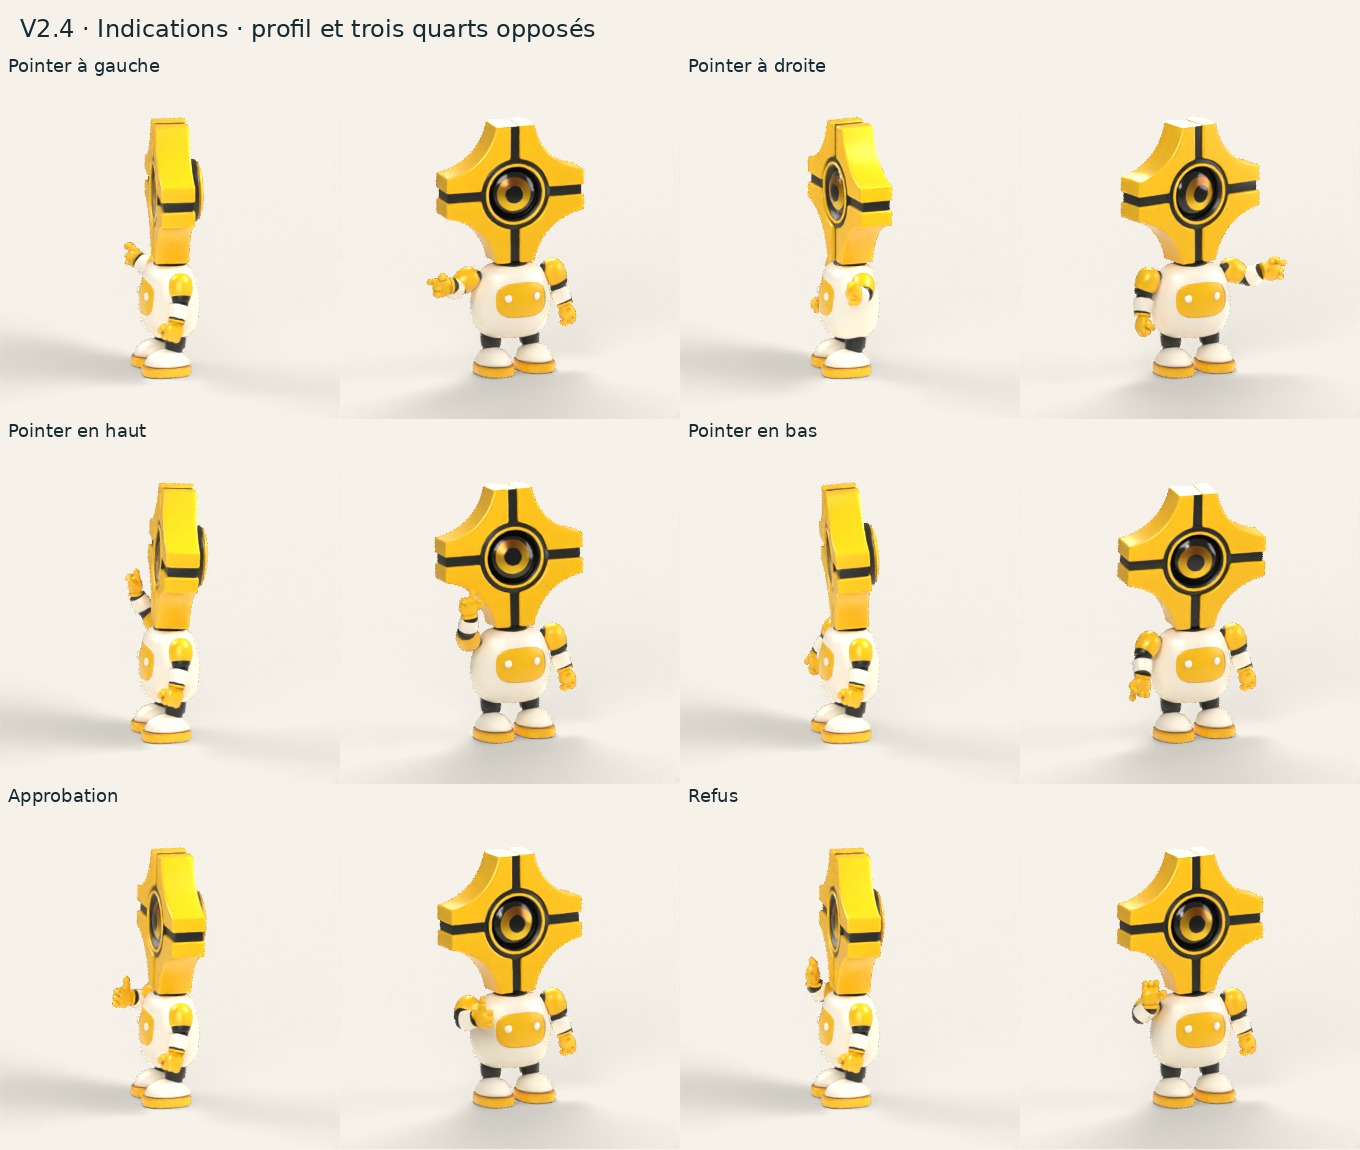
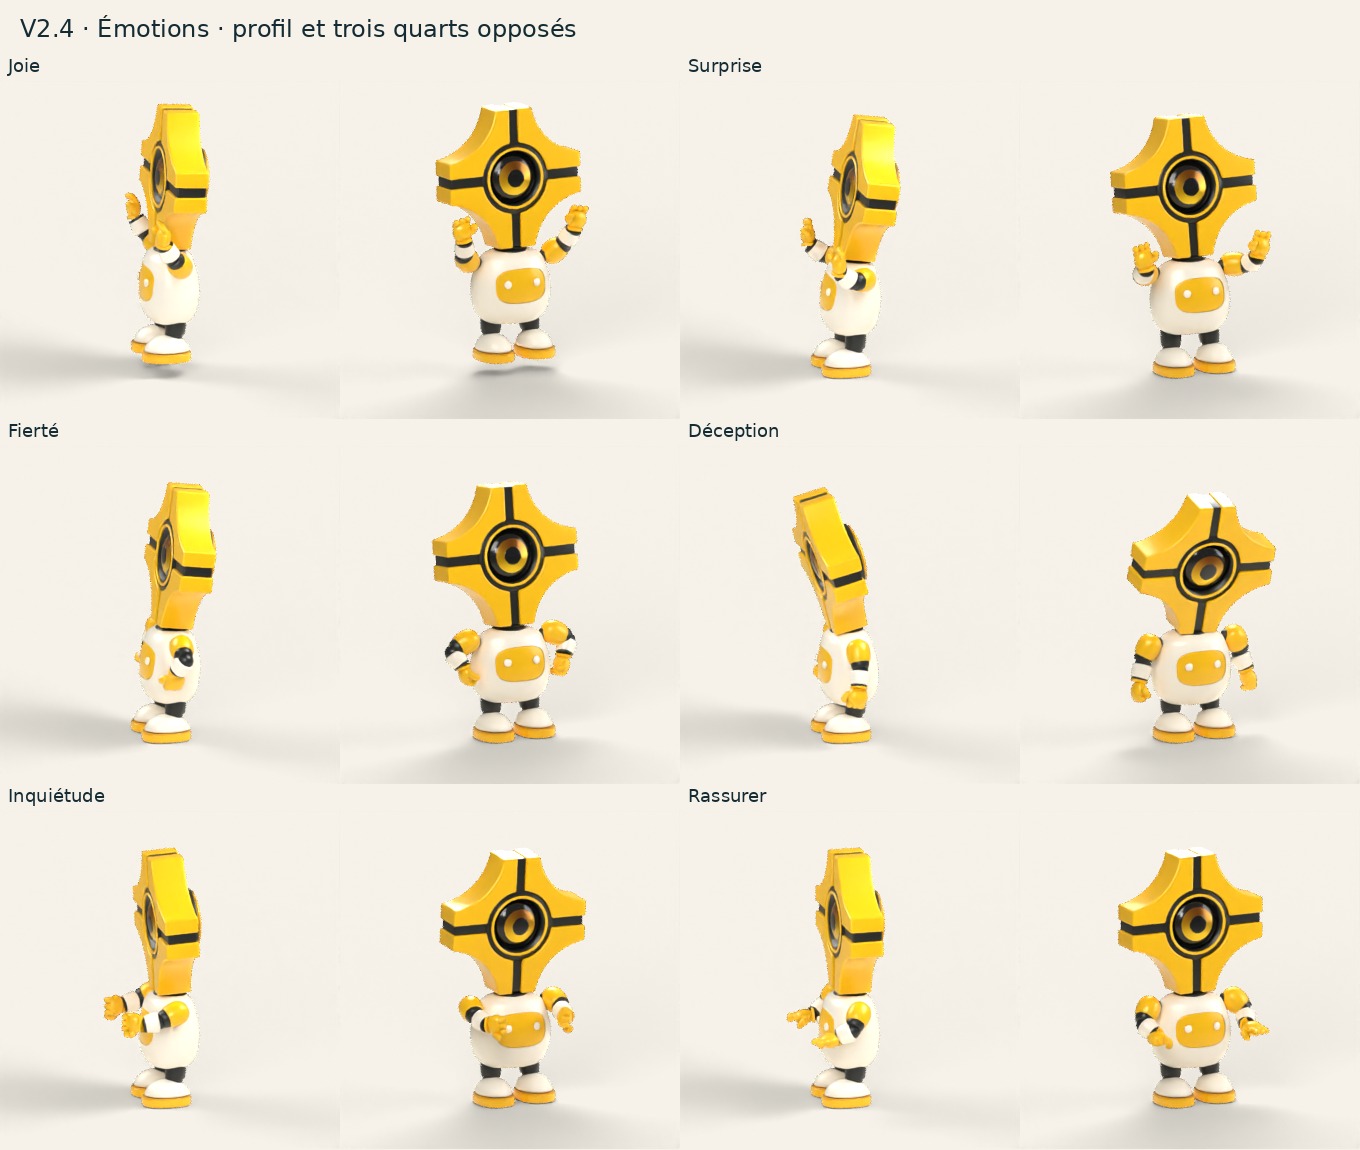
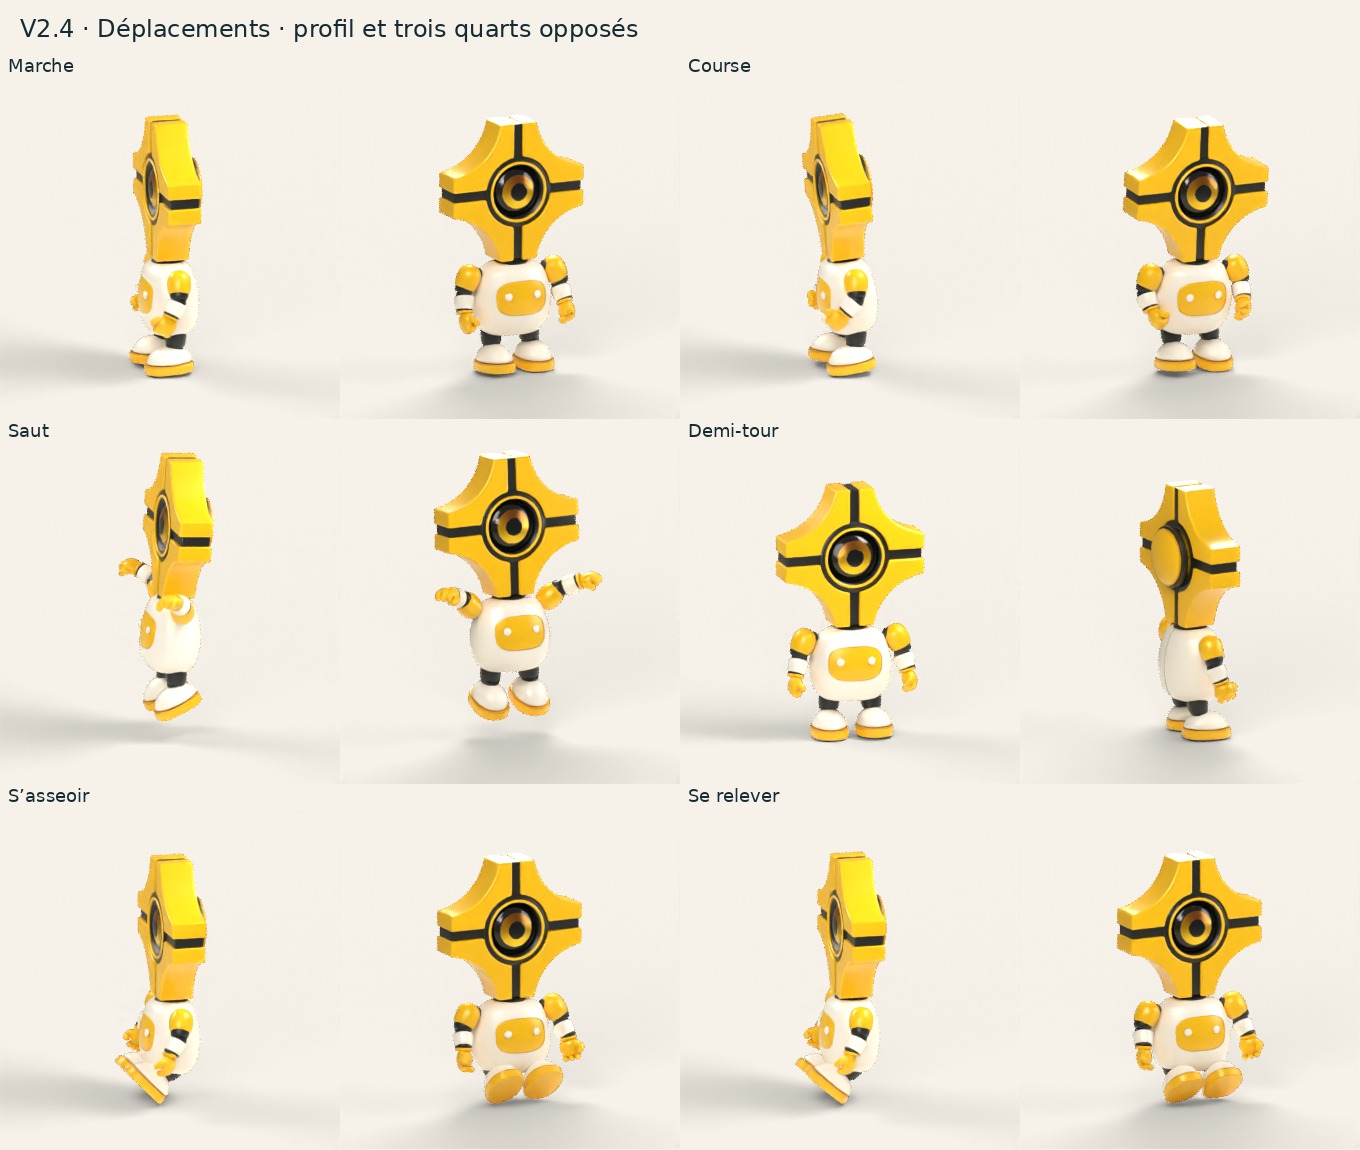
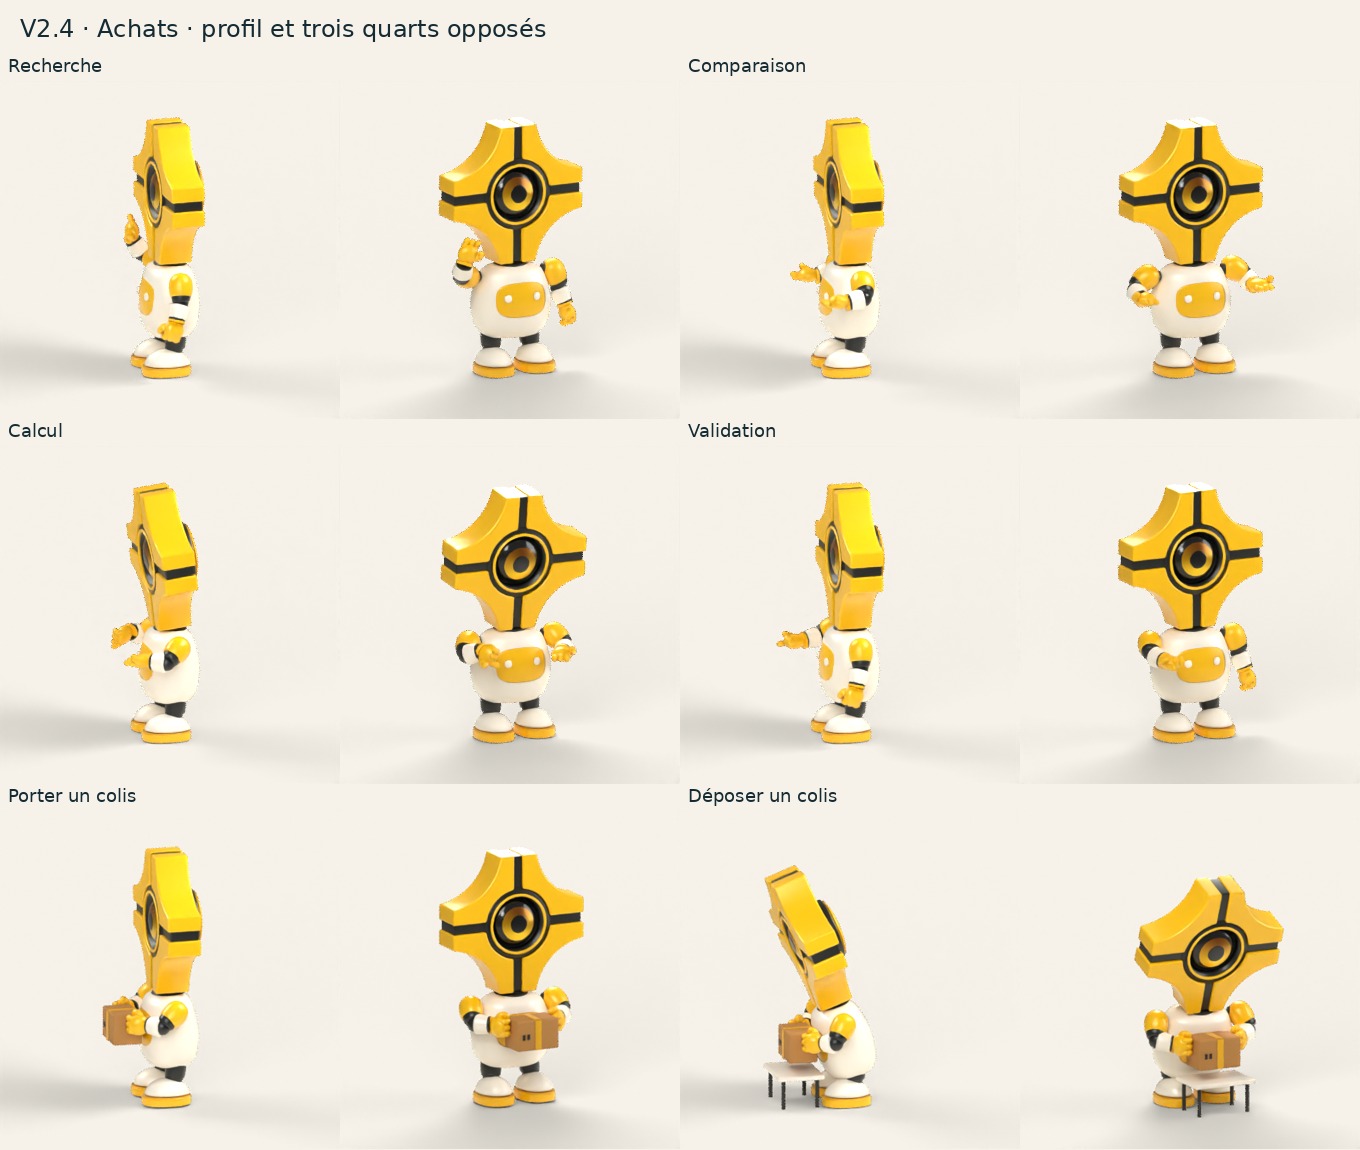
Historique — fidélité V2.3
V2.3 — fidélité à la mascotte du hero
Le plastron et l’optique sont maintenant intégrés à leurs coques. Le cou, les épaules, les avant-bras et les manchons des jambes reprennent les raccords graphite de la référence. Les mains 3D V2.2 sont conservées. Les paupières suivent le galbe de l’œil pendant leur fermeture.
Résultats sur le GLB livré
| Contrôle | Résultat |
|---|---|
| Plastron encastré | 31 rayons comparés à la coque ivoire V2.2 : aucun dépassement. Retrait minimal mesuré : 0,00854 unité du modèle. |
| Logement dans le torse | Le fond réel de la cavité se trouve derrière le panneau sur tous les rayons contrôlés. Le panneau ne masque pas une coque pleine. |
| Saillie de l’œil au repos | 0,313 unité auparavant ; 0,010 désormais, soit environ 97 % de réduction. Le léger bombé optique est conservé. |
| Bagues argentées des articulations | Aucun matériau aluminium utilisé dans le GLB V2.3. |
| Géométrie des mains | Écart maximal de sommets avec la V2.2 : 0. Squelette de liaison des mains inchangé. |
| Anatomie, doigts pointés et prises | Contrôle des pouces, poignets, index, portage et dépose réussi sur le GLB réimporté. Écart maximal mesuré entre main et colis : 0,000590 unité. |
| Traversées du torse et de la tête | 36 attitudes, 7 146 instants à 60 Hz. Aucun dépassement détecté aux seuils du contrôle. |
| Chargement Three.js | 36 animations et 37 articulations chargées ; positions, rotations et matrices finies. Le repère supplémentaire sert uniquement aux paupières. |
| Changements d’attitude | 3 888 transitions et 500 sélections rapides, sans différence de pose résiduelle. |
Vérification visuelle
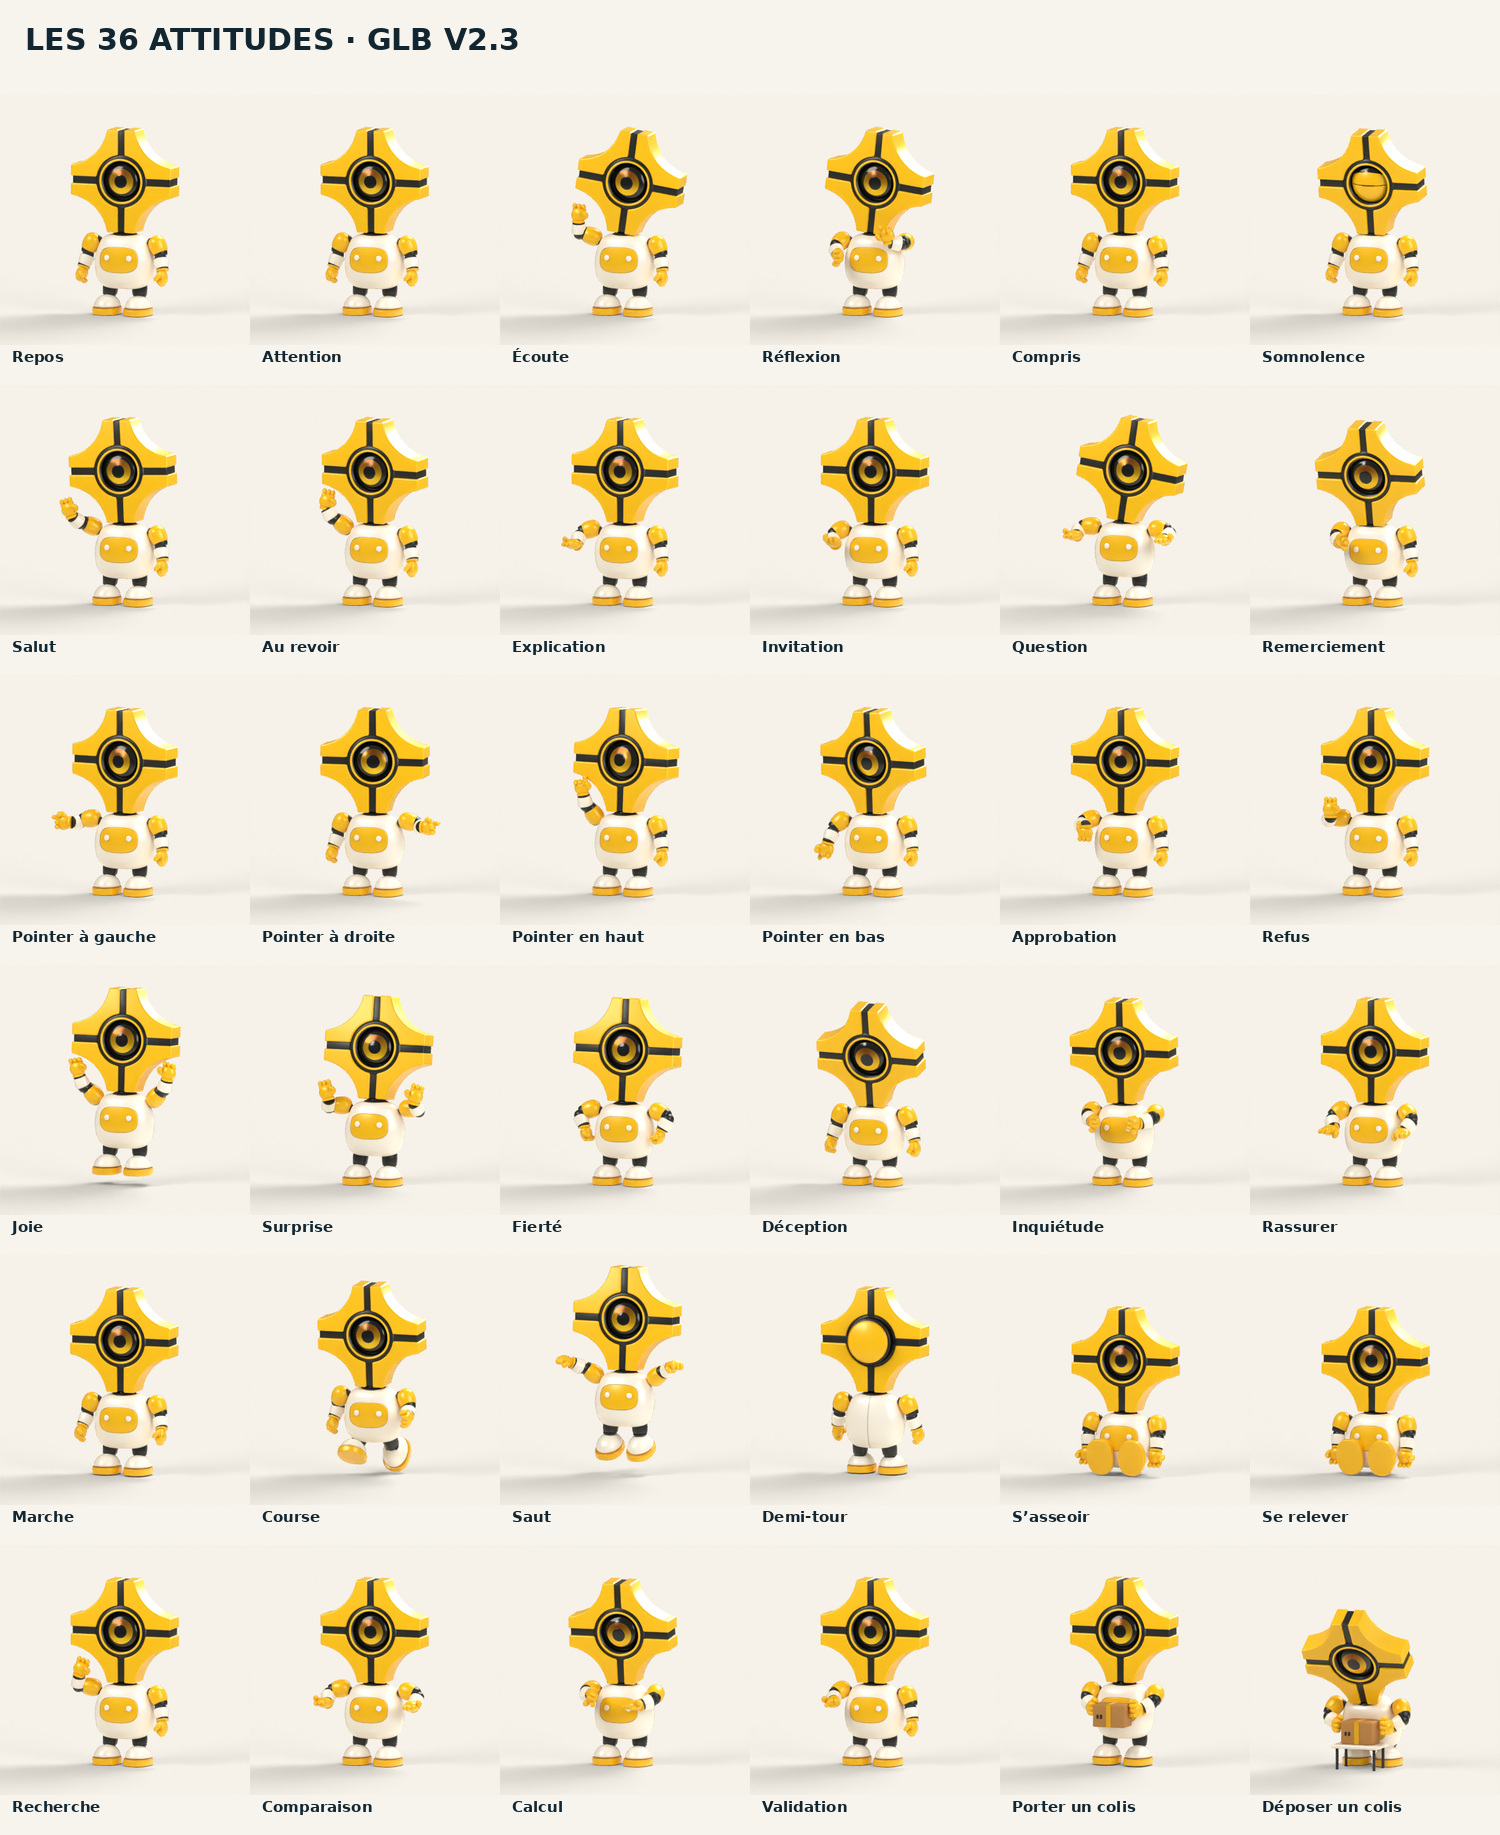
Les vues de contrôle proviennent du GLB final réimporté dans Blender. Elles couvrent la face, les trois quarts, le profil strict, le dos, le salut, le plastron, l’optique de face et de profil, le cou, les épaules, les jambes, les paupières à mi-course et fermées, le portage et le calcul. Les 36 vignettes du studio sont régénérées avec la nouvelle géométrie.
Les normales de la coque ivoire sont séparées de celles du logement : les facettes d’ombrage révélées par la découpe ont été corrigées et le galbe contrôlé en gros plan sur le GLB exporté.
Le comparatif avant/après utilise les mêmes positions de caméra, le même éclairage et les mêmes instants d’animation. Les anciens rendus et le GLB V2.2 restent conservés comme historique.
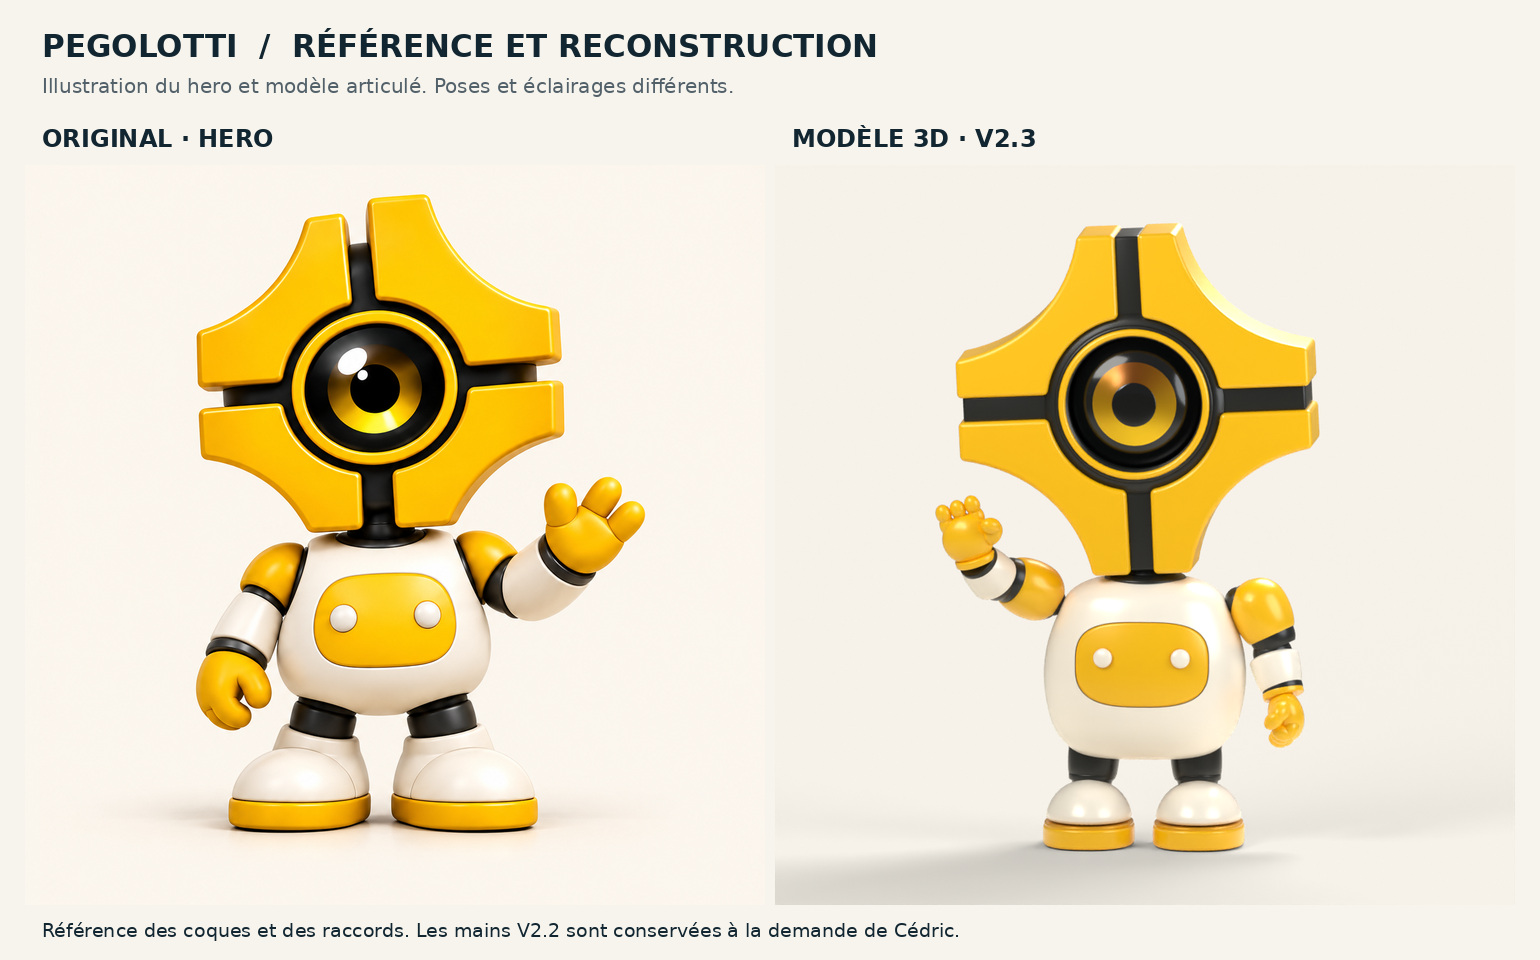
Les planches se trouvent dans dist/assets/mascotte-3d/controle-v2-3/ : avant-apres.jpg (ensemble), comparatif.jpg (six détails), reference-hero.jpg (illustration originale et reconstruction) et attitudes.jpg (les 36 gestes).
Méthode et limites
Les profondeurs sont exprimées dans les unités du modèle, pas dans des millimètres mesurés sur l’image originale. La référence étant une illustration 2D, les profondeurs cachées restent des choix de reconstruction.
La comparaison au hero laisse visibles des différences de proportions générales : tête plus dominante et chaussures plus compactes. Leurs dimensions V2.2 sont conservées dans cette passe. Les reflets dépendent aussi de l’éclairage. Les mesures réussies valident les corrections d’assemblage, sans démontrer une identité visuelle avec l’illustration.
La saillie optique est comparée au plan avant des quatre fragments jaunes, en excluant la bague. Les 31 rayons du plastron évitent le relief volontaire des boutons. Les sommets des mains sont comparés dans les deux sens par proximité, indépendamment de leur ordre dans les GLB.
Le contrôle de traversée conserve les tolérances V2.2 : 0,015 unité et exclusion de l’emboîtement d’épaule dans un rayon de 0,17 unité. Il examine environ 65 sommets par articulation du bras, à 60 Hz ; il ne garantit pas l’absence de toute intersection possible entre tous les triangles. Les distances au triangle le plus proche sont maintenant confirmées par appartenance au volume fermé. Cette confirmation est nécessaire pour les nouveaux logements concaves : une simple normale locale pouvait classer un doigt extérieur comme intérieur au torse. Le contrôle détecte toujours le défaut historique de Calcul dans le GLB V2, avec 218 instants incorrects sur 241 dans ce test de régression.
Le rendu GPU du navigateur n’a pas été vérifié dans cette session. Les validations Three.js portent sur le chargement, les animations et les transitions ; les validations visuelles portent sur les rendus Blender du GLB réimporté.
Livraison et intégration
Branche : feat/mascotte-fidelite-originale-20260909. La livraison comprend les générateurs, le Blender éditable compressé, le GLB, les vignettes, la visionneuse actualisée, les mesures et le comparatif.
La publication demandée après cette livraison intègre la V2.3 à la dernière version du site. Elle conserve les mises à jour du laboratoire et de l’application restaurant. Le hero original et les instantanés de mascotte déjà utilisés dans ces autres pages restent conservés ; la nouvelle géométrie est disponible dans la visionneuse /mascotte-3d/.

Comparer au hero original · Voir les 36 attitudes V2.3
Historique — corrections V2.2 et V2.1
Correction anatomique des mains — V2.2
Les captures du client ont révélé une erreur systémique de latéralité et de repères. Le contrôle V2.1 cherchait les intersections avec le torse et la tête ; il ne prouvait pas que les mains avaient le bon sens anatomique. Cette correction ajoute ces critères et reprend les 36 attitudes.
Origine du défaut
| Élément | Ancien modèle | Correction |
|---|---|---|
| Construction des pouces | Pouces placés du côté médial alors que les paumes de référence regardaient vers l'avant : les mains gauche et droite étaient inversées anatomiquement | Pouces du côté radial, avec des constructions réellement symétriques |
| Doigt qui pointe | Le choix suivait le mauvais côté du pouce | Index identifié comme le doigt voisin du pouce corrigé |
| Repos | Paumes tournées en avant et mains non alignées sur les avant-bras | Paumes vers les cuisses, pouces vers l'avant et poignets alignés |
| Porter et déposer un colis | Normales des paumes dirigées vers l'extérieur | Deux paumes face aux côtés du colis, pouces au-dessus de la prise |
| Torsion du bras | Rotation de la main compensant seule celle de l'avant-bras | Pronation de l'avant-bras et orientation de la main coordonnées par la même normale de paume |
| Bague du poignet | Pièce rattachée à la main mais construite sur l'axe de l'avant-bras | Pièce construite perpendiculairement à l'axe de la main |
| Contact pendant la dépose | Cibles trop éloignées des épaules en fin de mouvement | Corps incliné et abaissé pour garder les cibles à portée ; retrait des mains après le dépôt |
| Prise pendant le transport | Mains et colis animés avec des cibles indépendantes | Cibles des deux mains exprimées dans le repère mobile du colis |
Un pouce au-dessus d'une prise de colis est cohérent lorsque les paumes se font face. C'est la relation entre le pouce, les autres doigts, la paume et l'avant-bras qui est contrôlée, et non l'interdiction générale d'un pouce orienté vers le haut. Le geste Approbation conserve volontairement son pouce levé.
Vérification du fichier livré
Les résultats chiffrés ci-dessous sont issus du GLB réimporté et du lecteur Three.js. Le test anatomique échoue bien sur l'ancien fichier V2.1 : pouces inversés, repos incorrect, paumes vers l'extérieur et prise sans contact suffisant. Il s'agit donc d'un test de régression qui détecte le défaut signalé.
| Contrôle | Résultat |
|---|---|
| Sens anatomique des deux pouces | Conforme ; le test détecte les deux inversions de l'ancien modèle |
| Repos des poignets | Paumes vers les cuisses, pouces vers l'avant et mains alignées sur les avant-bras |
| Doigt utilisé pour pointer | Index confirmé dans les sept gestes concernés |
| Orientation des prises | Paumes tournées vers le colis et pouces vers le haut sur toute la prise |
| Contact des deux mains avec le colis | Écart maximal 0.000590 unité ; pénétration maximale 0.000000 unité sur les étapes mesurées |
| Variations des rotations | 36 cycles examinés à 60 Hz, sans retournement dépassant le seuil de 25° entre deux instants |
| Traversées du corps et de la tête | 7,146 instants à 60 Hz ; aucun dépassement du seuil géométrique |
| Lecteur Three.js | 36 animations chargées, rotations et positions finies |
| Changements de geste | 3 888 changements testés et 500 sélections rapides, sans animation résiduelle |
| Rendus de contrôle | 135 vues du GLB réimporté, regroupées ci-dessous |
| Aperçus du studio | Les 36 vignettes et le rendu d'accueil ont été actualisés |
Méthode et limites
Les normales de paume sont déduites de la courbure des doigts dans le squelette exporté. Le côté du pouce est mesuré relativement à l'axe des doigts et à cette normale. L'index attendu est déduit de sa proximité avec le pouce. Ces contrôles sont indépendants de la fonction qui produit les poses.
L'orientation et les variations de rotation sont examinées à 60 instants par seconde. Le contact avec le colis utilise tous les sommets des mains à neuf étapes de chacune des deux prises. La tolérance de contact est de 0,025 unité et celle de pénétration de 0,015 unité. Le test des traversées du corps conserve les mêmes seuils et la même exclusion des emboîtements d'épaules que V2.1.
Les planches actuelles montrent 135 rendus du GLB : début, milieu et fin des 36 attitudes, puis trois vues détaillées de neuf gestes. Le cadrage garde les mains dans l'image, y compris pendant les pointages latéraux. Ces images ne représentent pas chaque instant possible de l'animation.
Le navigateur de contrôle ne dispose pas de WebGL. La validation visuelle repose sur le GLB réimporté dans Blender ; le chargement, les animations et les changements de geste sont testés avec Three.js sans rendu GPU. Aucun contrôle visuel du GPU du navigateur n'est revendiqué.
Contrôle des mains — archive V2.2
Gros plans du fichier 3D livré. Cliquez sur une planche pour examiner les mains en grand.
Présence — début, milieu et fin des six attitudes

Échanges — début, milieu et fin des six attitudes

Indications — début, milieu et fin des six attitudes

Émotions — début, milieu et fin des six attitudes

Déplacements — début, milieu et fin des six attitudes

Achats — début, milieu et fin des six attitudes

Repos, explication et approbation — face, trois quarts et dessus

Pointages et réflexion — face, trois quarts et dessus

Calcul, portage et dépose du colis — face, trois quarts et dessus

Historique V2.1 — correction des traversées du corps
Compte rendu de la version précédente, conservé pour traçabilité. Ses critères ne couvraient pas la bonne latéralité des mains ni le sens des paumes. La recette V2.2 et ses gros plans décrivent le modèle actuel.
Le contrôle initial de V2 était insuffisant : charger 36 animations et vérifier leurs valeurs numériques ne détectait pas les bras qui traversaient le corps. Le signalement sur « Calcul » a déclenché un nouvel audit des trajectoires et du fichier exporté.
Défauts confirmés et corrigés
| Défaut | Correction |
|---|---|
| Coudes, avant-bras et mains dans le torse | Trajectoires replacées devant ou à l'extérieur du corps et orientation latérale des coudes |
| Doigts entrant dans la tête pendant le salut et la réflexion | Main éloignée de la coque ; directions des doigts corrigées |
| Retournements très brefs entre deux positions clés | Continuité des quaternions, 24 positions clés par seconde et interpolation sans dépassement |
| Iris traversant le globe noir lorsqu'il tournait | Globe, iris et pupille déplacés par la même articulation |
| Superposition de gestes lors d'un changement d'attitude | Une seule action active ; chaque sélection repart du début du geste choisi |
| Risque de réutilisation du modèle précédent en cache | Nouveau fichier GLB et nouvelles références des scripts et des aperçus |
| Lien de la mascotte répété dans le menu du studio | Suppression du doublon lors de l'assemblage de la page |
La première passe a identifié des passages problématiques dans Calcul, Réflexion, Fierté, Inquiétude, Remerciement, Salut, Validation, Approbation, Invitation, Porter un colis et Déposer un colis. Les autres gestes ont également été contrôlés.
Vérifications de cette correction
| Vérification | Résultat |
|---|---|
| Fichier GLB réellement destiné au site, réimporté dans Blender | 36 actions présentes et contrôlées |
| Géométrie sur toute la durée des 36 actions | 7 146 instants examinés à 60 images par seconde |
| Corps, tête et globe de l'œil face aux bras, mains et doigts | Aucune pénétration détectée selon les critères ci-dessous |
| Changements d'attitude dans Three.js | 1 296 couples ordonnés, chacun vérifié depuis trois moments différents : 3 888 contrôles réussis |
| Sélections rapides et pause | 500 sélections rapprochées ; aucun geste résiduel et pause stable |
| Examen visuel des cycles | Neuf moments par attitude, du début à la fin : 324 rendus du GLB |
| Vues complémentaires | Face, trois quarts opposés et profil pour les 36 attitudes : 108 rendus supplémentaires |
| Navigation du studio dans le navigateur | Les 36 sélections, les six familles et la mise à jour du lien ont été vérifiées ; le menu ne contient plus de doublon |
| Aperçus de la page | Les 36 vignettes ont été régénérées à partir du modèle corrigé |
Les 432 rendus sont regroupés dans les planches ci-dessous. Ils représentent le fichier exporté, avec un éclairage de studio Blender.
Critères géométriques et limites
Le test utilise les surfaces réelles du torse, de la tête et du globe oculaire. Il suit environ 65 sommets répartis sur chaque segment de bras, main, doigt et pouce, à 60 instants par seconde. Le seuil de pénétration est de 0,015 unité de modèle. Le volume d'emboîtement mécanique de l'épaule est exclu sur un rayon de 0,17, correspondant à la coque d'épaule de rayon 0,169. Cette exclusion concerne l'attache ; les avant-bras, mains et doigts restent contrôlés.
Il s'agit d'un contrôle temporel dense et d'un examen des poses sous plusieurs angles, pas d'une preuve mathématique pour chaque point de surface et chaque instant possible. Les changements d'attitude ne mélangent plus deux gestes : le nouveau geste commence depuis sa première pose.
Le navigateur de contrôle refuse encore la création d'un contexte WebGL. Les images fournies par l'utilisateur ont permis de constater le défaut dans le rendu réel ; la correction porte sur les trajectoires et les géométries du GLB. Le fichier exporté et le moteur d'animation Three.js ont été contrôlés indépendamment du GPU. Le rendu GPU interactif n'est pas présenté comme ayant été testé visuellement dans ce navigateur.
La marche et la course restent sur place. Les parties mécaniques s'emboîtent volontairement à leurs articulations. Les gestes liés aux achats ne déclenchent aucune commande.
Archives de contrôle — ancien modèle V2.1
Ces planches documentent la correction précédente des traversées du corps. Elles précèdent la correction anatomique des mains présentée ci-dessus.
Présence — les six cycles complets

Échanges — les six cycles complets

Indications — les six cycles complets

Émotions — les six cycles complets

Déplacements — les six cycles complets

Achats — les six cycles complets

Vues complémentaires — attitudes 1 à 12

Vues complémentaires — attitudes 13 à 24

Vues complémentaires — attitudes 25 à 36

Pegolotti — audit et bibliothèque d'attitudes V2
Historique : ce document décrit le cahier des charges initial. La correction V2.1 et ses critères de validation figurent en tête du compte rendu actuel.
Date : 9 septembre 2026. Référence : modèle V1 validé dans la conversation et planche initiale « Vues & attitudes ».
Audit de la V1
La silhouette, les quatre fragments jaunes, l'œil central, le plastron et les matériaux sont conservés. Le modèle possède environ 43 000 sommets, 23 articulations et cinq actions. Le GLB a été réimporté dans Blender et chargé dans Three.js.
| Point observé | Conséquence | Correction V2 |
|---|---|---|
| Iris et pupille liés directement à la tête | Le personnage ne peut pas orienter son regard indépendamment | Articulation du regard et suivi facultatif du pointeur |
| Absence de paupières | Repos, fatigue, surprise et écoute peu expressifs | Deux paupières articulées, clignements et fermeture progressive |
| Dernières phalanges figées en position recourbée | Salut peu ouvert, index et pouce difficiles à lire | Articulations supplémentaires des doigts et pouces |
| Réflexion surtout exprimée par l'inclinaison de la tête | La main ne rejoint pas réellement le menton | Placement des mains par cinématique inverse à deux segments |
| Légère pénétration des pieds pendant certains déplacements | Contact au sol peu crédible | Contrôle des pieds et correction verticale des animations concernées |
| Cinq gestes seulement | Impossible de couvrir les étapes d'une commande et les états d'interface | 36 actions distinctes, classées en six familles |
| Changement brutal d'action dans la visionneuse V1 | Cassure visuelle entre deux attitudes | Transition progressive, lecture/pause, répétition et contrôle temporel |
| Visionneuse distribuée sous forme de fichier | Téléchargement nécessaire | Page publique /mascotte-3d/ sur le site Pegolotti |
| Rendu WebGL non contrôlé visuellement dans la V1 | Incertitude sur l'affichage temps réel | Vérification de la nouvelle page dans l'aperçu Sites, si disponible |
Catalogue à implémenter
Chaque action doit raconter un geste lisible. Les noms suivants correspondent aux identifiants exportés dans le GLB ; catalogue.json fournit les libellés, usages et durées de la page.
| Famille | Six attitudes | Intention |
|---|---|---|
| Présence | Repos, Attention, Ecoute, Reflexion, Compris, Somnolence | Rendre le personnage vivant sans détourner l'attention de la tâche |
| Échanges | Salut, AuRevoir, Explication, Invitation, Question, Remerciement | Accueillir, présenter un choix, demander une précision et conclure |
| Indications | PointerGauche, PointerDroite, PointerHaut, PointerBas, Approbation, Refus | Désigner une zone de l'interface et exprimer une réponse claire |
| Émotions | Joie, Surprise, Fierte, Deception, Inquietude, Rassurer | Donner une réaction mesurée au résultat d'une action |
| Déplacements | Marche, Courir, Saut, DemiTour, Assis, SeRelever | Couvrir les mouvements et les transitions de posture manquants |
| Achats | Recherche, Comparaison, Calcul, Validation, PorterColis, DeposerColis | Relier les animations aux étapes concrètes d'une commande |
La bibliothèque couvre les usages identifiables du personnage ; elle ne prétend pas énumérer l'infinité des combinaisons de gestes possibles. Les vues de face, de profil, de dos, en plongée et en contre-plongée sont des réglages de caméra, pas des attitudes supplémentaires.
Construction et animation
- Préserver la géométrie générale et les couleurs approuvées.
- Animer séparément le regard, les paupières, le torse, la tête, les mains, les doigts et les jambes.
- Donner aux gestes une entrée, une phase lisible et une sortie ; utiliser les mouvements en boucle pour les états d'attente et de déplacement.
- Ajouter un colis à la séquence de transport et de dépôt ; le masquer dans les autres actions.
- Vérifier les poses extrêmes et les articulations, en particulier les mains près du visage, les pieds et la position assise.
- Conserver un fichier Blender éditable et un GLB contenant les actions nommées.
Page publique
La page est un studio de consultation, avec le modèle visible dès l'ouverture, les catégories et attitudes directement accessibles. Elle propose la caméra orbitale, les vues prédéfinies, la vitesse, la lecture/pause, le contrôle de la progression, la répétition et le regard suivant le pointeur. L'attitude sélectionnée est partageable par l'URL.
Le chargement, les erreurs WebGL et la perte du contexte graphique doivent avoir un état explicite. Les boutons et contrôles doivent fonctionner au clavier et sur écran tactile. La préférence de réduction des animations est respectée au démarrage.
Isolation et publication
Travail dans un checkout séparé, sur feat/mascotte-3d-attitudes, à partir de la dernière branche principale disponible. Conserver le blog, la démonstration produit et le laboratoire de routes commerciales. Avant publication, récupérer de nouveau la branche principale et intégrer les éventuels changements concurrents. Publier seulement la révision complète qui contient ces changements et la nouvelle page.
Vérifications de livraison
1. Présence des 36 actions, de leurs articulations et des matériaux dans le GLB.
2. Chargement par Three.js et échantillonnage des transformations des sommets.
3. Rendus de contrôle des 36 attitudes ; examen des poses sensibles.
4. Validation des routes, scripts, références d'assets et liens.
5. Contrôle de la visionneuse et de ses interactions dans l'aperçu disponible.
6. Sauvegarde des sources et publication confirmée par Sites.
Les observations finales et les éventuelles limites sont consignées dans le compte rendu de validation.
Résultat
Les 36 attitudes prévues sont implémentées. Voir le compte rendu de validation et les contrôles Three.js, avec les limites du contrôle WebGL clairement indiquées.